











Publicado pela MEAXPERT | Soluções econômicas de medição de precisão
Introdução: Das unidades de demonstração às linhas de produção industrial
Os robôs humanóides estão passando das demonstrações tecnológicas em feiras para ambientes reais de produção industrial, redefinindo os padrões de qualidade em toda a cadeia de suprimentos da robótica.
Durante anos, os robôs humanóides chamaram a atenção do setor por meio de recursos de destaque: locomoção bípede estável, equilíbrio postural, preensão de objetos e interação básica entre homem e máquina. Hoje, o foco do setor está se voltando cada vez mais para um objetivo mais prático: oferecer desempenho confiável, repetível e com boa relação custo-benefício em escala de produção.
Empresas líderes nos setores automotivo, eletrônico e de tecnologia industrial estão lançando implantações-piloto de robôs humanóides industriais em suas linhas de produção. À medida que os planos de produção em massa avançam, está sendo dada maior atenção à consistência dimensional e à precisão geométrica em componentes mecânicos críticos.
Um único robô humanóide integra centenas a milhares de componentes de precisão, incluindo módulos de articulação, redutores, engrenagens, eixos, carcaças estruturais, suportes de estrutura, sensores, atuadores e efetores finais ágeis. Pequenos desvios dimensionais em peças individuais se acumulam durante a montagem, prejudicando o alinhamento, a consistência do movimento, a vida útil e a confiabilidade operacional geral.
Isso torna a medição precisa, eficiente e repetível uma parte cada vez mais importante do controle de qualidade da produção. Para os fabricantes que estão entrando na cadeia de suprimentos de robôs humanóides, uma metrologia confiável valida a precisão dos componentes, mantém a consistência dos lotes e viabiliza uma produção escalável.
- Por que a fabricação de robôs humanóides exige medições de precisão
Os robôs industriais tradicionais são projetados para estações de trabalho fixas e altamente controladas, com trajetórias de movimento predefinidas. Os robôs humanóides diferem fundamentalmente: eles são construídos para operar em diversos ambientes fabris centrados no ser humano, executar tarefas flexíveis e variáveis e se adaptar a fluxos de trabalho de produção em constante mudança. Isso cria desafios únicos de integração mecânica que exigem um controle rigoroso sobre a consistência dos componentes e a precisão geométrica.
Na fase de produção de componentes, os fabricantes devem verificar sistematicamente estes atributos essenciais de qualidade:
- Precisão dimensional linear
- Tolerâncias dimensionais e geométricas
- Tolerâncias de forma, orientação e posição
- Uniformidade das superfícies e das características funcionais
- Alinhamento da montagem
- Repetibilidade da medição
- Intercambiabilidade dos componentes
- Rastreabilidade da qualidade da produção
Pequenas imperfeições dimensionais isoladas muitas vezes parecem insignificantes em peças individuais. No entanto, erros geométricos cumulativos passam a ser evidentes quando dezenas de componentes são montados em articulações, braços, garras ou estruturas de pernas.
O deslocamento dimensional nos alojamentos das juntas prejudica o posicionamento dos rolamentos; a distorção geométrica dos eixos de precisão compromete a precisão rotacional; os furos de montagem desalinhados geram tensão excessiva na montagem; e as interfaces de encaixe inconsistentes acabam causando oscilações e movimentos irregulares do robô.
A medição de precisão não se limita mais apenas à inspeção final isolada. Ela dá suporte a várias etapas da fabricação, desde a validação de protótipos e a verificação de processos até o controle de qualidade de rotina na produção.
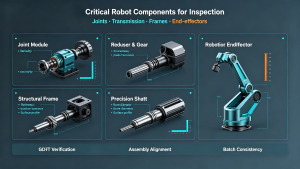
- Componentes críticos de robôs que exigem inspeção
Os robôs humanóides combinam hardware mecânico, sensores eletrônicos e software de controle. Do ponto de vista da metrologia, os conjuntos funcionais críticos compartilham um requisito fundamental: precisão dimensional controlada e relações geométricas. A seguir, estão apresentadas as principais peças que dependem de inspeção estruturada por meio de Máquinas de Medição por Coordenadas (CMM) e sistemas de visão.
2.1 Módulos de articulação e componentes de atuadores
Os módulos de articulação funcionam como as unidades centrais de movimento dos robôs humanóides, integrando motores, redutores, rolamentos, eixos de precisão, carcaças e codificadores em conjuntos compactos. O encaixe geométrico entre os componentes internos determina diretamente a precisão e a flexibilidade do movimento do robô.
Principais características de inspeção dos módulos de junção:
- Diâmetro do eixo e cilindricidade
- Dimensões do furo do assento do rolamento
- Precisão dimensional geral do alojamento
- Coaxialidade e concentricidade de subconjuntos rotativos
- Perpendicularidade dos planos de referência de montagem
- Tolerâncias de posicionamento para furos de fixação
- Planicidade das superfícies de contato da montagem
- Espaçamento entre características de referência críticas
As soluções de máquinas de medição por coordenadas (CMM) da MEAXPERT podem fornecer inspeção dimensional e geométrica com precisão na ordem dos micrômetros para uma ampla gama de componentes mecânicos de precisão, com desempenho adaptado à configuração da máquina, aos sistemas de sonda e aos requisitos de medição definidos.
2.2 Engrenagens de Precisão e Componentes de Transmissão
Sistemas de transmissão compactos e eficientes constituem a base de potência dos robôs humanóides. Engrenagens, redutores harmônicos e planetários, bem como eixos alinhados, devem manter uma geometria consistente para minimizar a folga, a vibração, a perda por atrito e o desvio de posicionamento.
Características dimensionais e geométricas das engrenagens principais e da transmissão a serem inspecionadas:
- Redondeza e retidão do eixo
- Tolerâncias dimensionais do diâmetro interno
- Distâncias entre os centros de peças rotativas emparelhadas
- Desvio radial e axial
- Concentricidade de conjuntos rotativos
- Tolerâncias de posicionamento para interfaces de montagem
- Perfil da superfície e características do contorno
Medições consistentes e repetíveis são fundamentais para que os componentes de transmissão produzidos em massa garantam a intercambiabilidade durante a montagem por robôs.
2.3 Estruturas e carcaças de robôs
As estruturas do torso do robô, os suportes dos braços, as estruturas das pernas, as capas externas das articulações e os suportes de fixação formam o esqueleto mecânico do robô. Essas peças combinam superfícies curvas irregulares, furos multiposicionais, ranhuras de posicionamento e recursos de encaixe cilíndricos.
Os sistemas CMM podem medir as relações espaciais entre várias características da peça e comparar os dados medidos com modelos CAD ou desenhos de engenharia, dando suporte aos principais fluxos de trabalho industriais:
- Validação de protótipos e verificação do projeto
- Inspeção do Primeiro Artigo (FAI) para novos lotes de produção
- Verificações de qualidade de rotina na produção em massa
- Validação da variação do processo de usinagem
- Controle de qualidade na entrada de peças fornecidas por fornecedores terceirizados
- Engenharia reversa para otimização de componentes
- Comparação direta entre dados CAD e dados da peça
2.4 Mãos robóticas e efetores finais de precisão
Mãos hábeis com vários dedos representam um dos subconjuntos tecnicamente mais complexos dos robôs humanóides. Enquanto as mãos humanas utilizam o feedback tátil em tempo real para ajustar a força de preensão e a postura, as pinças robóticas reproduzem essa funcionalidade por meio de estruturas mecânicas de precisão, sensores embutidos, microatuadores e algoritmos de controle.
Os desafios de fabricação vão muito além do controle de uma única dimensão. A geometria dos segmentos dos dedos, das estruturas das articulações em miniatura, das interfaces de montagem e das superfícies de contato deve permanecer consistente ao longo das séries de produção. Variações dimensionais sutis limitam a amplitude de movimento, desestabilizam a preensão e dificultam a manipulação consistente de objetos.
No caso dos componentes de mãos robóticas, duas tecnologias de inspeção atuam em conjunto: máquinas de medição por visão de alta resolução realizam a digitalização 2D rápida de peças pequenas de precisão, enquanto as CMMs executam uma verificação geométrica 3D abrangente para subconjuntos complexos. A implantação é personalizada com base no tamanho das peças, nos limites de tolerância e na produtividade da linha de produção.
- Da precisão dos componentes à precisão da montagem
Uma mudança decisiva na gestão da qualidade dos robôs humanóides: o desempenho do robô finalizado não pode ser avaliado apenas por meio de testes isolados de peças individuais. A estabilidade operacional geral depende inteiramente do alinhamento geométrico coordenado entre os componentes montados.
Considere uma sequência padrão de montagem de articulações de robô:
Motor → Redutor → Eixo de precisão → Rolamento → Carcaça → Codificador
Cada componente individual pode ser aprovado em testes dimensionais independentes. No entanto, sem relações geométricas controladas durante a montagem, a junta finalizada ainda pode apresentar falhas operacionais:
- Vibração mecânica elevada durante a operação
- Aumento do atrito interno e do consumo de energia
- Desvio persistente no posicionamento
- Baixa repetibilidade do movimento
- Desgaste acelerado dos componentes e redução da vida útil
- Ruído excessivo durante a operação
A tecnologia da Máquina de Medição por Coordenadas (CMM) resolve esse desafio ao estabelecer um sistema de coordenadas global unificado, permitindo a medição simultânea de todas as características em relação a um referencial compartilhado. Em vez de apenas validar se uma única dimensão atende às especificações, os equipamentos CMM respondem a uma questão de fabricação mais crítica: todas as características funcionais estão posicionadas corretamente umas em relação às outras? Essa capacidade se torna cada vez mais valiosa à medida que os projetos de robôs humanóides diminuem de tamanho, apresentam tolerâncias mais restritas e se tornam estruturalmente mais complexos.
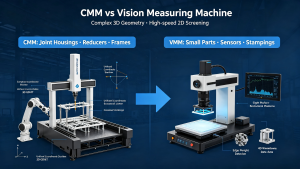
- Máquina de medição por coordenadas (CMM) x máquina de medição por visão para componentes de robôs
Nenhuma tecnologia de inspeção isolada atende a todos os requisitos dos componentes de robôs humanóides. A MEAXPERT fornece tanto máquinas de medição por coordenadas (CMM) quanto sistemas de medição por visão para criar fluxos de trabalho de qualidade flexíveis e de cobertura completa, alinhados às diversas necessidades de produção.
4.1 Máquina de Medição por Coordenadas (CMM): Inspeção geométrica 3D complexa
As MMCs se destacam no trabalho com peças sujeitas a rigorosas tolerâncias geométricas 3D, incluindo:
- Caixas de juntas e conjuntos de atuadores
- Estruturas de grandes robôs
- Componentes de redutor e transmissão
- Eixos de precisão longos
- Suportes complexos com múltiplas funções
- Interfaces críticas de montagem de peças
Dentro de um sistema de coordenadas unificado, as CMMs capturam conjuntos completos de dados dimensionais e geométricos para a inspeção detalhada de peças complexas.
4.2 Máquina de medição por visão: detecção de características 2D em alta velocidade
Os sistemas de medição por visão oferecem uma inspeção eficiente e sem contato para pequenos componentes de precisão caracterizados principalmente por características planas, adequados para:
- Placas finas de posicionamento de precisão
- Pequenos suportes de montagem
- Sensores e hardware eletrônico
- Conjuntos de conectores
- Peças estampadas e usinadas em miniatura
Os equipamentos de visão permitem a triagem em lote de alto rendimento, aumentando significativamente a eficiência da inspeção na produção em massa de componentes compactos para robôs.
4.3 Implantação complementar de duas tecnologias de medição
As máquinas de medição por coordenadas (CMMs) e as máquinas de medição por visão não são soluções concorrentes; elas funcionam como pilares complementares de um sistema completo de controle de qualidade.
A medição visual agiliza a triagem de rotina de peças pequenas em grande volume nas linhas de produção diárias, enquanto as máquinas de medição por coordenadas (CMMs) proporcionam uma validação geométrica 3D detalhada para conjuntos mecânicos críticos e amostras de protótipos.
A escolha entre as tecnologias depende da geometria das peças, dos requisitos de tolerância, do volume de medição e dos objetivos da inspeção. Os fabricantes podem integrar os dois sistemas quando seu portfólio de componentes inclui uma combinação de peças 3D complexas e pequenos componentes de precisão produzidos em grande volume.
- Por que a repetibilidade das medições é importante para a produção em massa
Os testes de protótipos e a fabricação em massa em grande escala operam sob padrões de qualidade distintos. Durante as fases de desenvolvimento, as equipes de engenharia dedicam um tempo considerável à inspeção manual de amostras e à análise individual de dados. Quando os volumes anuais de produção chegam a milhares de unidades de robôs, esse fluxo de trabalho de baixo rendimento torna-se impraticável.
Para uma fábrica que produz dezenas de milhares de caixas de articulação e peças de atuadores anualmente, mesmo uma taxa modesta de não conformidade gera volumes substanciais de peças não conformes, aumentando os custos com refugo e prejudicando os cronogramas de produção. Nessas condições, a repetibilidade consistente das medições e a eficiência otimizada da inspeção tornam-se prioridades operacionais fundamentais.
Os fabricantes de componentes para robôs contam com equipamentos de metrologia que oferecem:
- Resultados de medição estáveis e consistentes ao longo de longas jornadas de operação
- Programas de inspeção reutilizáveis para testes em lotes
- Fluxos de trabalho de programação intuitivos para acomodar atualizações frequentes no projeto
- Procedimentos de inspeção padronizados e unificados em todas as linhas de produção
- Registros de inspeção completos e rastreáveis digitalmente
- Critérios de inspeção claros e avaliação de aprovação/reprovação
- Dados interpretáveis para aperfeiçoar os processos de usinagem a montante
O objetivo principal da implantação de sistemas de medição não é simplesmente aumentar o volume de testes, mas sim construir um processo de inspeção estável que viabilize a fabricação previsível e consistente de robôs humanóides.
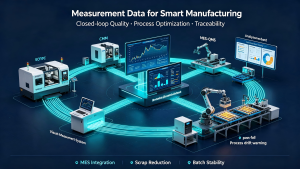
- Integrando dados de medição à manufatura inteligente
À medida que as fábricas de robôs humanóides se tornam cada vez mais conectadas e orientadas por dados, os dados de inspeção deixam de estar isolados dos principais fluxos de trabalho de produção. Um ciclo de fabricação moderno e otimizado cria um ciclo fechado de feedback de qualidade:
Usinagem CNC → Medição de precisão → Análise de tendências dos dados → Ajuste dos parâmetros de usinagem → Acabamento secundário → Inspeção final de conformidade
Em vez de tratar a inspeção como um ponto de verificação final da produção, os dados de medição podem ajudar a identificar desvios na usinagem e variações no processo em um estágio inicial, antes que grandes lotes de componentes com defeito sejam produzidos. Para conjuntos centrais de robôs de alto valor, esse ciclo de retroalimentação reduz as taxas de refugo, melhora a uniformidade dos lotes e permite a otimização contínua do processo de produção.
Os softwares de medição e as interfaces de dados também podem oferecer suporte à integração com MES, QMS e outros sistemas de manufatura digital, ajudando os fabricantes a conectar os resultados das inspeções aos fluxos de trabalho mais amplos de gestão da qualidade da empresa.
- Medição flexível para um setor de robótica em rápida evolução
O setor de robôs humanóides continua em uma fase de rápida evolução. As arquiteturas mecânicas são atualizadas regularmente, os componentes ficam cada vez menores e os projetos dos produtos passam por revisões frequentes. Embora os volumes de produção anuais aumentem, a maioria dos fabricantes mantém modelos de produção flexíveis, com grande variedade de produtos e pequenos lotes.
Equipamentos de inspeção altamente especializados e de finalidade única oferecem excelente desempenho para peças fixas, mas perdem seu valor prático quando o projeto dos componentes muda. Sistemas de medição versáteis e multifuncionais proporcionam maior valor a longo prazo para os fabricantes que atuam nesse cenário em rápida evolução.
As equipes de produção precisam de equipamentos de inspeção capazes de atender a diversas tarefas de teste:
- Validação do protótipo de um novo produto
- Inspeção para gerações sucessivas de projetos de robôs
- Testes de componentes estruturais e de transmissão de diversos tamanhos
- Controles de qualidade na recepção de equipamentos de fornecedores terceirizados
- Verificação de amostras de engenharia
- Inspeção de rotina na produção em lote
- Medição de subconjuntos completos de robôs
As versáteis plataformas de medição por CMM e visão computacional oferecem suporte tanto à validação de protótipos em P&D quanto ao controle de qualidade na produção em massa, adaptando-se aos padrões flexíveis de produção dos fabricantes de robôs humanóides. Essa vantagem beneficia especialmente fábricas de médio porte e fornecedores de componentes que buscam uma capacidade abrangente de medição de precisão sem precisar investir excessivamente em equipamentos de inspeção dedicados a uma única tarefa.
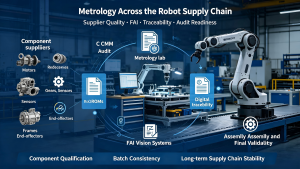
- Metrologia em toda a cadeia de suprimentos de robôs humanóides
A comercialização de robôs humanóides industriais depende de um vasto ecossistema de fornecedores interconectados, e não de fabricantes de equipamentos originais de robôs que atuam de forma independente. Cada robô humanóide pronto para uso depende de fornecedores da cadeia de suprimentos que produzem:
Motores, redutores de velocidade, engrenagens de precisão, rolamentos, eixos de transmissão, sensores de diversos tipos, módulos de força e torque, estruturas de suporte, conjuntos eletrônicos, mãos robóticas com vários dedos, conectores e componentes usinados com precisão sob medida.
À medida que a produção do setor cresce, os fornecedores de componentes enfrentam padrões de auditoria de qualidade cada vez mais rigorosos por parte das marcas de robôs do segmento de uso final. A capacidade profissional em metrologia está se tornando cada vez mais importante para a qualificação dos fornecedores e para o cumprimento dos requisitos de qualidade dos clientes.
Fornecedores que dispõem de sistemas de medição de precisão estáveis e de relatórios de inspeção digitais padronizados obtêm vantagens tangíveis em:
- Auditorias de qualificação de fornecedores a jusante
- Colaboração na inspeção de materiais recebidos na fábrica
- Envios obrigatórios para a Inspeção do Primeiro Artigo (FAI)
- Validação de processos de usinagem a longo prazo
- Testes por amostragem aleatória de lotes
- Auditorias regulares de qualidade dos clientes
- Rastreabilidade da produção de componentes de ponta a ponta
Para os fabricantes originais (OEMs) de robôs humanóides emergentes, fornecedores consistentes e confiáveis constituem a base para uma expansão suave da produção. Para os fabricantes de componentes, uma capacidade robusta de medição de precisão representa uma vantagem competitiva fundamental na obtenção de contratos de fornecimento de longo prazo.
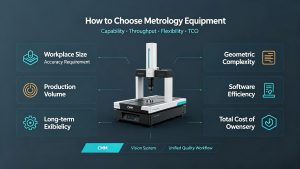
- Como escolher equipamentos de medição para a fabricação de robôs
As empresas que estão entrando na cadeia de suprimentos de robôs humanóides devem selecionar equipamentos de metrologia com base nas características reais dos componentes e em padrões de qualidade definidos, em vez de se limitarem a comparar especificações técnicas isoladas dos equipamentos. Sete critérios essenciais de avaliação orientam decisões de compra bem fundamentadas:
9.1 Dimensões da peça e faixa de deslocamento de medição
O curso da máquina deve acomodar as dimensões máximas de todas as peças do robô testadas, mantendo um desempenho de precisão consistente em toda a área de medição.
9.2 Precisão dimensional e geométrica exigida
Os requisitos de tolerância variam amplamente entre os componentes. Componentes críticos de juntas e transmissão podem exigir inspeção dimensional e geométrica na ordem dos micrômetros, dependendo de seu projeto e dos requisitos de tolerância, enquanto componentes estruturais gerais podem apresentar tolerâncias dimensionais e geométricas menos exigentes.
9.3 Volume de produção e rendimento da inspeção
Os testes de protótipos em pequenos volumes e a produção em massa em grande escala exigem configurações de equipamentos distintas. Instalações de alto rendimento priorizam a velocidade de medição, a automação e a repetibilidade sustentada a longo prazo.
9.4 Complexidade geométrica dos componentes
Conjuntos 3D complexos com múltiplas curvas são mais adequados para inspeção por CMM; peças pequenas, com características planas 2D predominantes, apresentam maior eficiência quando inspecionadas por máquinas de medição por visão.
9.5 Software de medição e eficiência na programação
Dadas as frequentes revisões no projeto dos robôs, um software de metrologia intuitivo e de programação rápida minimiza o tempo de inatividade ao criar rotinas de inspeção para novas peças.
9.6 Flexibilidade de produção a longo prazo
Com as contínuas iterações no projeto de robôs, os equipamentos de medição compatíveis com versões futuras devem permitir a inspeção de diversos tipos de componentes e de futuras revisões de projeto, minimizando a necessidade de grandes alterações nos equipamentos.
9.7 Custo Total de Propriedade (TCO)
O preço inicial de aquisição representa apenas uma parte do investimento total de longo prazo. Os fabricantes devem avaliar os custos acumulados, incluindo instalação no local, treinamento de operadores, manutenção de rotina, calibração anual, licenciamento de software, acessórios personalizados para sondas, ganhos de produtividade e suporte pós-venda contínuo.
Soluções de metrologia com boa relação custo-benefício equilibram a capacidade de medição, a produtividade da inspeção, a adaptabilidade a diversos cenários e o custo total de propriedade a longo prazo.
Conclusão
O setor de robôs humanóides está passando de demonstrações técnicas para a implantação industrial em larga escala, com as principais prioridades do setor mudando da viabilidade técnica para uma produção em massa confiável e escalável. No centro dessa transformação está a precisão consistente na fabricação de componentes críticos dos robôs.
Os componentes de robôs de precisão dependem da usinagem de precisão; a usinagem de precisão, por sua vez, depende de medições precisas, consistentes e confiáveis. As máquinas de medição por coordenadas (CMM), as máquinas de medição por visão e as soluções profissionais de metrologia permitem que os fabricantes controlem a precisão dimensional, padronizem as relações geométricas, estabilizem a qualidade dos lotes e construam uma infraestrutura de fabricação sólida para a industrialização de robôs humanóides.
Embora as futuras inovações em robótica promovam avanços nos algoritmos de IA, no desempenho dos atuadores e na tecnologia de sensores, um princípio fundamental permanece inalterado: A inteligência dos robôs depende, em última instância, da precisão da fabricação. Robôs humanóides industriais confiáveis e de alto desempenho só podem ser produzidos com um rigoroso controle de precisão em todos os componentes essenciais e processos de montagem.
A MEAXPERT oferece soluções econômicas de medição por CMM e visão computacional para fabricantes que precisam de inspeção dimensional confiável nas etapas de desenvolvimento de produtos, controle de qualidade e inspeção de produção.