











Publié par MEAXPERT | Solutions de mesure de précision à un excellent rapport qualité-prix
Introduction : Des modèles de démonstration aux chaînes de production industrielles
Les robots humanoïdes passent désormais des démonstrations technologiques lors des salons professionnels aux environnements de production industrielle réels, redéfinissant ainsi les normes de qualité tout au long de la chaîne d'approvisionnement de la robotique.
Pendant des années, les robots humanoïdes ont retenu l'attention du secteur grâce à des capacités spectaculaires : marche bipède stable, maintien de l'équilibre, préhension d'objets et interaction homme-machine de base. Aujourd'hui, l'attention du secteur se porte de plus en plus vers un objectif plus concret : offrir des performances fiables, reproductibles et rentables à l'échelle de la production.
De grandes entreprises des secteurs de l'automobile, de l'électronique et des technologies industrielles lancent actuellement des projets pilotes visant à déployer des robots humanoïdes industriels dans leurs ateliers. À mesure que les plans de production en série avancent, une attention croissante est accordée à la cohérence dimensionnelle et à la précision géométrique des composants mécaniques critiques.
Un seul robot humanoïde intègre des centaines, voire des milliers de composants de précision, notamment des modules articulés, des réducteurs, des engrenages, des arbres, des boîtiers structurels, des supports de châssis, des capteurs, des actionneurs et des effecteurs terminaux dexterieux. Les légers écarts dimensionnels au niveau des pièces individuelles s’accumulent au cours de l’assemblage, ce qui nuit à l’alignement, à la régularité des mouvements, à la durée de vie et à la fiabilité opérationnelle globale.
C'est pourquoi des mesures précises, efficaces et reproductibles revêtent une importance croissante dans le contrôle qualité de la production. Pour les fabricants qui intègrent la chaîne d'approvisionnement des robots humanoïdes, une métrologie fiable permet de valider la précision des composants, de garantir la cohérence des lots et de favoriser une production évolutive.
- Pourquoi la fabrication de robots humanoïdes nécessite des mesures de précision
Les robots industriels traditionnels sont conçus pour fonctionner dans des postes de travail fixes et hautement contrôlés, avec des trajectoires de mouvement prédéfinies. Les robots humanoïdes sont fondamentalement différents : ils sont conçus pour évoluer dans des environnements industriels variés centrés sur l’humain, effectuer des tâches flexibles et variables, et s’adapter à des flux de production en constante évolution. Cela pose des défis uniques en matière d’intégration mécanique, qui exigent un contrôle rigoureux de l’uniformité des composants et de la précision géométrique.
Au stade de la fabrication des composants, les fabricants doivent vérifier systématiquement les caractéristiques de qualité essentielles suivantes :
- Précision dimensionnelle linéaire
- Tolérances dimensionnelles et géométriques
- Tolérances de forme, d'orientation et de position
- Uniformité des surfaces et des caractéristiques fonctionnelles
- Alignement des composants
- Répétabilité des mesures
- Interchangeabilité des composants
- Traçabilité de la qualité de la production
Les petits défauts dimensionnels isolés semblent souvent négligeables sur des pièces prises individuellement. Cependant, des erreurs géométriques cumulées apparaissent dès lors que des dizaines de composants sont assemblés pour former des articulations, des bras, des pinces ou des structures de jambes.
Le décalage dimensionnel dans les logements d'articulation perturbe le positionnement des roulements ; la déformation géométrique des arbres de précision nuit à la précision de rotation ; le désalignement des trous de fixation génère des contraintes excessives lors de l'assemblage ; enfin, les interfaces d'ajustement non homogènes entraînent des oscillations et des mouvements irréguliers du robot.
La mesure de précision ne se limite plus à une simple inspection finale isolée. Elle intervient à différentes étapes de la fabrication, allant de la validation des prototypes et de la vérification des processus au contrôle qualité courant de la production.
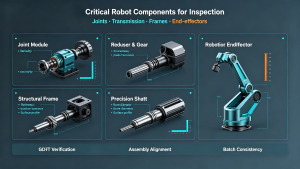
- Composants critiques des robots nécessitant une inspection
Les robots humanoïdes associent des composants mécaniques, des capteurs électroniques et des logiciels de commande. Du point de vue de la métrologie, les sous-ensembles fonctionnels critiques ont tous une exigence essentielle en commun : une précision dimensionnelle et des relations géométriques contrôlées. Vous trouverez ci-dessous les principales pièces qui font l’objet d’une inspection structurée à l’aide d’une machine à mesurer tridimensionnelle (MMT) et d’un système de vision.
2.1 Modules d'articulation et composants des actionneurs
Les modules articulés constituent les unités de mouvement centrales des robots humanoïdes ; ils intègrent des moteurs, des réducteurs, des roulements, des arbres de précision, des carters et des codeurs au sein d'ensembles compacts. L'ajustement géométrique entre les composants internes détermine directement la précision et la souplesse des mouvements du robot.
Caractéristiques clés à contrôler pour les modules d'assemblage :
- Diamètre et cylindricité de l'arbre
- Dimensions de l'alésage du logement de roulement
- Précision dimensionnelle globale du boîtier
- Coaxialité et concentricité des sous-ensembles rotatifs
- Perpendicularité des plans de référence de montage
- Tolérances de position pour les trous de fixation
- Planéité des surfaces de contact de l’ensemble
- Espacement entre les éléments de référence critiques
Les solutions de machines à mesurer tridimensionnelles (MMT) MEAXPERT permettent de réaliser des contrôles dimensionnels et géométriques à l'échelle du micromètre sur une large gamme de composants mécaniques de précision, avec des performances adaptées à la configuration de la machine, aux systèmes de palpage et aux exigences de mesure définies.
2.2 Engrenages de précision et composants de transmission
Les systèmes de transmission compacts et efficaces constituent la base de la puissance des robots humanoïdes. Les engrenages, les réducteurs harmoniques et planétaires, ainsi que les arbres appariés doivent présenter une géométrie constante afin de minimiser le jeu, les vibrations, les pertes par frottement et la dérive de positionnement.
Caractéristiques dimensionnelles et géométriques des engrenages et de la transmission à contrôler :
- Rondesse et rectitude de l'arbre
- Tolérances dimensionnelles de l'alésage intérieur
- Distances entre les centres de paires de pièces rotatives
- Faux-rond radial et axial
- Concentricité des ensembles rotatifs
- Tolérances de position pour les interfaces de montage
- Profil de surface et caractéristiques de contour
La cohérence et la reproductibilité des mesures sont essentielles pour les composants de transmission fabriqués en série, afin de garantir leur interchangeabilité lors de l'assemblage robotisé.
2.3 Châssis structurels et boîtiers de robots
Les châssis du torse, les supports de bras, les structures des jambes, les coques extérieures des articulations et les supports de fixation constituent le squelette mécanique du robot. Ces pièces combinent des surfaces courbes irrégulières, des trous à positions multiples, des fentes de positionnement et des éléments d'ajustement cylindriques.
Les systèmes de MMT permettent de mesurer les relations spatiales entre plusieurs caractéristiques d'une pièce et de comparer les données mesurées à des modèles CAO ou à des plans techniques, facilitant ainsi les principaux flux de travail industriels :
- Validation des prototypes et vérification de la conception
- Contrôle du premier article (FAI) pour les nouveaux lots de production
- Contrôles de qualité de routine dans la production de masse
- Validation de la dérive des processus d'usinage
- Contrôle qualité à la réception des pièces provenant de fournisseurs externes
- Rétro-ingénierie pour l'optimisation des composants
- Comparaison directe entre les données CAO et celles de la pièce
2.4 Mains robotiques et effecteurs terminaux de précision
Les mains humanoïdes dotées de plusieurs doigts constituent l’un des sous-ensembles les plus complexes sur le plan technique parmi les robots humanoïdes. Alors que les mains humaines s’appuient sur un retour tactile en temps réel pour ajuster la force de préhension et la posture, les pinces robotiques reproduisent cette fonctionnalité grâce à des structures mécaniques de précision, des capteurs intégrés, des micro-actionneurs et des algorithmes de contrôle.
Les défis liés à la fabrication vont bien au-delà du simple contrôle des dimensions. La géométrie des segments des doigts, des structures articulaires miniatures, des interfaces de fixation et des surfaces de contact doit rester constante d’une série de production à l’autre. Les variations dimensionnelles, même infimes, limitent l’amplitude des mouvements, déstabilisent la préhension et empêchent une manipulation cohérente des objets.
Pour les composants de mains robotiques, deux technologies d'inspection fonctionnent en tandem : les machines de mesure par vision haute résolution assurent un balayage 2D rapide des petites pièces de précision, tandis que les machines à mesurer tridimensionnelles (MMT) effectuent une vérification géométrique 3D complète des sous-ensembles complexes. Le déploiement est adapté en fonction de la taille des pièces, des seuils de tolérance et du débit de production.
- De la précision des composants à la précision de l'assemblage
Un tournant décisif dans la gestion de la qualité des robots humanoïdes : les performances d'un robot fini ne peuvent être évaluées uniquement à partir de tests isolés effectués sur des pièces individuelles. La stabilité globale du fonctionnement dépend entièrement de l'ajustement géométrique coordonné entre les composants assemblés.
Prenons l'exemple d'une séquence standard d'assemblage d'une articulation de robot :
Moteur → Réducteur → Arbre de précision → Roulement → Carter → Codeur
Chaque composant pris individuellement peut passer avec succès des contrôles dimensionnels indépendants. Toutefois, en l'absence de relations géométriques contrôlées lors de l'assemblage, l'assemblage final peut tout de même présenter des défauts fonctionnels :
- Vibrations mécaniques élevées pendant le fonctionnement
- Augmentation des frottements internes et de la consommation d'énergie
- Écart de positionnement persistant
- Faible répétabilité des mouvements
- Usure accélérée des composants et réduction de leur durée de vie
- Bruit de fonctionnement excessif
La technologie des machines à mesurer tridimensionnelles (MMT) résout ce problème en établissant un système de coordonnées global unifié, permettant ainsi la mesure simultanée de toutes les caractéristiques par rapport à un référentiel commun. Plutôt que de se contenter de vérifier si une seule dimension est conforme aux spécifications, les MMT répondent à une question plus cruciale en matière de fabrication : toutes les caractéristiques fonctionnelles sont-elles correctement positionnées les unes par rapport aux autres ? Cette capacité prend de plus en plus de valeur à mesure que la taille des robots humanoïdes diminue, que les tolérances se resserrent et que leur structure se complexifie.
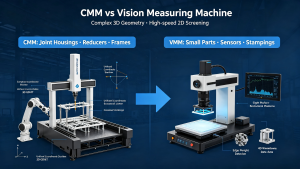
- Machine à mesurer par coordonnées (CMM) ou machine de mesure par vision pour les composants de robots
Aucune technologie d'inspection ne répond à elle seule à toutes les exigences relatives aux composants des robots humanoïdes. MEAXPERT propose à la fois des machines à mesurer tridimensionnelles (MMT) et des systèmes de mesure par vision afin de mettre en place des processus qualité flexibles et complets, adaptés aux divers besoins de production.
4.1 Machine à mesurer tridimensionnelle (MMT) : contrôle géométrique 3D complexe
Les machines à mesurer tridimensionnelles (CMM) sont particulièrement adaptées aux pièces soumises à des tolérances géométriques 3D strictes, notamment :
- Boîtiers de jonction et ensembles d'actionneurs
- Grandes structures de châssis de robots
- Réducteurs et composants de transmission
- Arbres de précision longs
- Appareils orthodontiques complexes à fonctions multiples
- Interfaces critiques des pièces d'assemblage
Dans un référentiel de coordonnées unifié, les machines à mesurer tridimensionnelles (MMT) acquièrent des ensembles de données dimensionnelles et géométriques complets pour l'inspection détaillée de pièces complexes.
4.2 Machine de mesure par vision : détection de caractéristiques 2D à grande vitesse
Les systèmes de mesure par vision permettent une inspection sans contact efficace des petits composants de précision présentant principalement des caractéristiques planes. Ils conviennent notamment aux applications suivantes :
- Plaques minces de positionnement de précision
- Petits supports de fixation
- Capteurs et matériel électronique
- Ensembles de connecteurs
- Pièces embouties et pièces usinées miniatures
Les équipements de vision permettent un criblage par lots à haut débit, ce qui améliore considérablement l'efficacité des contrôles dans le cadre de la production en série de composants robotiques compacts.
4.3 Déploiement complémentaire de deux technologies de mesure
Les machines à mesurer par coordonnées (CMM) et les machines de mesure par vision ne sont pas des solutions concurrentes ; elles constituent les piliers complémentaires d'un système complet de contrôle qualité.
La mesure optique accélère le contrôle de routine des petites pièces produites en grande série sur les lignes de production quotidiennes, tandis que les machines à mesurer tridimensionnelles (MMT) permettent une validation géométrique 3D approfondie des assemblages mécaniques critiques et des échantillons de prototypes.
Le choix entre ces différentes technologies dépend de la géométrie des pièces, des exigences en matière de tolérance, du volume de mesure et des objectifs de contrôle. Les fabricants peuvent intégrer les deux systèmes lorsque leur gamme de composants comprend à la fois des pièces 3D complexes et des petits composants de précision produits en grande série.
- Pourquoi la répétabilité des mesures est-elle importante pour la production en série ?
Les essais de prototypes et la production en série à grande échelle sont régis par des normes de qualité distinctes. Au cours des phases de développement, les équipes d'ingénieurs consacrent beaucoup de temps à l'inspection manuelle des échantillons et à l'analyse individuelle des données. Lorsque les volumes de production annuels atteignent plusieurs milliers de robots, ce processus à faible débit devient impraticable.
Pour une usine produisant chaque année des dizaines de milliers de boîtiers d'articulation et de pièces d'actionneurs, même un taux de non-conformité modeste engendre un volume considérable de pièces non conformes, ce qui augmente les coûts liés aux rebuts et perturbe les calendriers de production. Dans ces conditions, la répétabilité constante des mesures et l'optimisation de l'efficacité des contrôles deviennent des priorités opérationnelles essentielles.
Les fabricants de composants pour robots s'appuient sur des équipements de métrologie qui offrent :
- Des résultats de mesure stables et cohérents, même pendant de longues heures de fonctionnement
- Programmes d'inspection réutilisables pour les essais par lots
- Des processus de programmation intuitifs adaptés aux mises à jour fréquentes des conceptions
- Procédures d'inspection normalisées et harmonisées sur l'ensemble des lignes de production
- Des rapports d'inspection complets et traçables numériquement
- Critères d'inspection clairs et évaluation « réussite/échec »
- Des données exploitables pour optimiser les processus d'usinage en amont
L'objectif principal de la mise en place de systèmes de mesure n'est pas simplement d'augmenter le volume des tests, mais de mettre en place un processus d'inspection stable permettant une fabrication prévisible et homogène de robots humanoïdes.
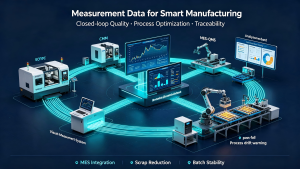
- Intégrer les données de mesure à la fabrication intelligente
À mesure que les usines de robots humanoïdes deviennent de plus en plus connectées et axées sur les données, les données d'inspection ne sont plus isolées des flux de travail de production principaux. Un cycle de fabrication moderne et rationalisé crée une boucle de rétroaction fermée en matière de qualité :
Usinage CNC → Mesure de précision → Analyse des tendances des données → Ajustement des paramètres d'usinage → Finition secondaire → Contrôle final de conformité
Plutôt que de considérer le contrôle comme une dernière étape de vérification de la production, les données de mesure permettent d'identifier à un stade précoce les écarts d'usinage et les variations de processus, avant même que de grands lots de composants défectueux ne soient produits. Pour les ensembles de base de robots à forte valeur ajoutée, cette boucle de rétroaction réduit les taux de rebut, améliore l'uniformité des lots et permet une optimisation continue du processus de production.
Les logiciels de mesure et les interfaces de données peuvent également faciliter l'intégration avec les systèmes MES, QMS et d'autres systèmes de fabrication numériques, aidant ainsi les fabricants à relier les résultats d'inspection aux processus plus larges de gestion de la qualité au sein de l'entreprise.
- Des solutions de mesure flexibles pour un secteur de la robotique en pleine évolution
Le secteur des robots humanoïdes reste dans une phase d'évolution rapide. Les architectures mécaniques sont régulièrement mises à jour, les composants deviennent de plus en plus compacts et la conception des produits fait l'objet de révisions fréquentes. Alors que les volumes de production annuels augmentent, la plupart des fabricants continuent d'adopter des modèles de production flexibles, caractérisés par une grande diversité de produits et des petites séries.
Les équipements d'inspection hautement spécialisés et à usage unique offrent d'excellentes performances pour les pièces fixes, mais perdent leur intérêt pratique dès que la conception des composants évolue. Les systèmes de mesure polyvalents et multifonctionnels apportent une valeur ajoutée supérieure à long terme aux fabricants évoluant dans cet environnement en constante mutation.
Les équipes de production ont besoin d'équipements d'inspection capables de prendre en charge diverses tâches de contrôle :
- Validation des prototypes de nouveaux produits
- Contrôle des différentes générations de robots
- Essais sur des composants structurels et de transmission de différentes tailles
- Contrôles de qualité à la réception du matériel provenant de fournisseurs externes
- Vérification des échantillons d'ingénierie
- Contrôle de routine de la production par lots
- Mesure de sous-ensembles complets de robots
Les plateformes polyvalentes de mesure par MMT et par vision artificielle permettent à la fois la validation des prototypes en R&D et le contrôle qualité en production de masse, s'adaptant ainsi aux modèles de production flexibles des fabricants de robots humanoïdes. Cet avantage profite tout particulièrement aux usines de taille moyenne et aux fournisseurs de composants qui recherchent une capacité de mesure de précision complète sans avoir à investir de manière excessive dans du matériel d'inspection dédié à une seule tâche.
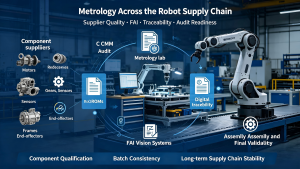
- La métrologie tout au long de la chaîne d'approvisionnement des robots humanoïdes
La commercialisation des robots humanoïdes industriels repose sur un vaste écosystème de fournisseurs interconnectés, plutôt que sur des fabricants d'équipements d'origine (OEM) de robots opérant de manière isolée. Chaque robot humanoïde fini dépend de fournisseurs en amont qui produisent :
Moteurs, réducteurs de vitesse, engrenages de précision, roulements, arbres de transmission, capteurs de différents types, modules de mesure de force et de couple, châssis structurels, ensembles électroniques, mains robotiques à plusieurs doigts, connecteurs et composants usinés sur mesure de haute précision.
À mesure que la production du secteur prend de l'ampleur, les fournisseurs de composants sont confrontés à des normes d'audit qualité de plus en plus strictes de la part des marques de robots en aval. Disposer de capacités de métrologie professionnelles revêt une importance croissante pour la qualification des fournisseurs et le respect des exigences de qualité des clients.
Les fournisseurs disposant de systèmes de mesure de précision stables et de rapports d'inspection numériques normalisés bénéficient d'avantages concrets dans les domaines suivants :
- Audits de qualification des fournisseurs en aval
- Collaboration en matière de contrôle des matières premières à leur arrivée en usine
- Soumissions obligatoires dans le cadre de l'inspection du premier article (FAI)
- Validation à long terme des procédés d'usinage
- Contrôles par échantillonnage aléatoire de lots
- Audits réguliers de la qualité chez les clients
- Traçabilité de bout en bout de la production des composants
Pour les équipementiers émergents du secteur des robots humanoïdes, des fournisseurs constants et fiables constituent la base d'une montée en puissance de la production sans heurts. Pour les fabricants de composants, une capacité de mesure de précision solide constitue un avantage concurrentiel essentiel pour décrocher des contrats d'approvisionnement à long terme.
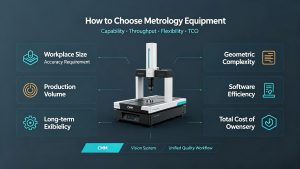
- Comment choisir les équipements de mesure pour la fabrication de robots
Les entreprises qui font leur entrée dans la chaîne d'approvisionnement des robots humanoïdes devraient choisir leur matériel de métrologie en se basant sur les caractéristiques réelles des composants et sur des normes de qualité bien définies, plutôt que de se contenter de comparer les spécifications techniques isolées des équipements. Sept critères d'évaluation essentiels permettent de prendre des décisions d'achat éclairées :
9.1 Dimensions de la pièce et plage de déplacement de mesure
La course de la machine doit permettre de prendre en charge les dimensions maximales de toutes les pièces de robot testées, tout en garantissant une précision constante sur l'ensemble de la plage de mesure.
9.2 Précision dimensionnelle et géométrique requise
Les exigences en matière de tolérance varient considérablement d'un composant à l'autre. Les composants critiques des joints et des transmissions peuvent nécessiter un contrôle dimensionnel et géométrique à l'échelle du micromètre, en fonction de leur conception et de leurs exigences de tolérance, tandis que les composants structurels généraux peuvent présenter des tolérances dimensionnelles et géométriques moins strictes.
9.3 Volume de production et cadence d'inspection
Les essais de prototypes à faible volume et la production en série à grande échelle nécessitent des configurations d'équipements distinctes. Les installations à haut débit privilégient la vitesse de mesure, l'automatisation et la répétabilité soutenue à long terme.
9.4 Complexité géométrique des composants
Les assemblages 3D complexes comportant de multiples courbes se prêtent particulièrement bien à l'inspection par MMT ; en revanche, les petites pièces présentant principalement des caractéristiques planes en 2D permettent d'obtenir un meilleur rendement avec des machines de mesure par vision.
9.5 Logiciels de mesure et efficacité de la programmation
Compte tenu des révisions fréquentes apportées à la conception des robots, un logiciel de métrologie intuitif et permettant une programmation rapide permet de réduire au minimum les temps d'arrêt lors de la mise en place de routines d'inspection pour de nouvelles pièces.
9.6 Flexibilité de production à long terme
Compte tenu des itérations constantes dans la conception des robots, les équipements de mesure évolutifs devraient permettre d'inspecter différents types de composants et de s'adapter aux futures révisions de conception, tout en réduisant au minimum la nécessité de procéder à des modifications importantes des équipements.
9.7 Coût total de possession (TCO)
Le prix d'achat initial ne représente qu'une partie de l'investissement total à long terme. Les fabricants doivent évaluer les coûts cumulés, notamment l'installation sur site, la formation des opérateurs, la maintenance courante, l'étalonnage annuel, les licences logicielles, les accessoires de sondes sur mesure, les gains de productivité et l'assistance après-vente continue.
Les solutions de métrologie rentables allient capacités de mesure, rendement d'inspection, adaptabilité à divers scénarios et coût global de possession à long terme.
Conclusion
Le secteur des robots humanoïdes passe actuellement de la phase des démonstrations techniques à celle du déploiement industriel à grande échelle, les priorités du secteur évoluant de la faisabilité technique vers une production de masse fiable et évolutive. Au cœur de cette transformation se trouve la précision constante de la fabrication des composants critiques des robots.
Les composants robotiques de précision reposent sur un usinage de précision ; cet usinage repose quant à lui sur des mesures de précision constantes et fiables. Les machines à mesurer tridimensionnelles (MMT), les machines de mesure par vision et les solutions de métrologie professionnelles permettent aux fabricants de contrôler la précision dimensionnelle, de normaliser les relations géométriques, de stabiliser la qualité des lots et de mettre en place une infrastructure de fabrication solide pour l'industrialisation des robots humanoïdes.
Si les futures innovations en matière de robotique permettront de faire progresser les algorithmes d'intelligence artificielle, les performances des actionneurs et la technologie des capteurs, un principe fondamental reste inchangé : L'intelligence des robots dépend en fin de compte de la précision de fabrication.. La fabrication de robots humanoïdes industriels fiables et hautement performants ne peut se faire qu'au prix d'un contrôle rigoureux et précis de chaque composant essentiel et de chaque étape d'assemblage.
MEAXPERT propose des solutions économiques de mesure par machine à coordonnées (CMM) et par vision industrielle destinées aux fabricants qui ont besoin d'un contrôle dimensionnel fiable tout au long du développement des produits, du contrôle qualité et du contrôle en production.