











Veröffentlicht von MEAXPERT | Kostengünstige Präzisionsmesslösungen
Einleitung: Von Demogeräten bis hin zu industriellen Fertigungslinien
Humanoide Roboter halten zunehmend Einzug in reale industrielle Produktionsumgebungen und nicht mehr nur in technologische Vorführungen auf Messen, wodurch sie die Qualitätsstandards entlang der gesamten Lieferkette der Robotikbranche neu definieren.
Jahrelang zogen humanoide Roboter die Aufmerksamkeit der Branche durch ihre beeindruckenden Fähigkeiten auf sich: stabiles zweibeiniges Gehen, Haltungsausgleich, das Greifen von Gegenständen und grundlegende Mensch-Maschine-Interaktion. Heute verlagert sich der Fokus der Branche zunehmend auf ein praktischeres Ziel: die Bereitstellung zuverlässiger, wiederholbarer und kosteneffizienter Leistung im Produktionsmaßstab.
Führende Unternehmen aus den Bereichen Automobil, Elektronik und Industrietechnik führen derzeit Pilotprojekte mit industriellen humanoiden Robotern in ihren Fertigungshallen durch. Mit dem Fortschreiten der Roadmaps für die Serienproduktion wird zunehmend Wert auf Maßhaltigkeit und geometrische Genauigkeit bei kritischen mechanischen Bauteilen gelegt.
Ein einzelner humanoider Roboter besteht aus Hunderten bis Tausenden von Präzisionskomponenten, darunter Gelenkmodule, Untersetzungsgetriebe, Zahnräder, Wellen, Gehäuse, Rahmenhalterungen, Sensoren, Aktuatoren und geschickte Endeffektoren. Geringfügige Maßabweichungen bei einzelnen Teilen summieren sich während der Montage und beeinträchtigen die Ausrichtung, die Bewegungsgleichmäßigkeit, die Lebensdauer und die allgemeine Betriebssicherheit.
Daher wird eine genaue, effiziente und wiederholbare Messung zu einem immer wichtigeren Bestandteil der Qualitätskontrolle in der Produktion. Für Hersteller, die in die Lieferkette für humanoide Roboter einsteigen, dient eine zuverlässige Messtechnik dazu, die Genauigkeit der Komponenten zu überprüfen, die Konsistenz der Chargen zu gewährleisten und eine skalierbare Produktion zu ermöglichen.
- Warum die Herstellung humanoider Roboter präzise Messungen erfordert
Herkömmliche Industrieroboter sind für streng kontrollierte, festgelegte Arbeitsstationen mit vordefinierten Bewegungsbahnen ausgelegt. Humanoide Roboter unterscheiden sich grundlegend davon: Sie sind dafür konzipiert, in vielfältigen, menschenzentrierten Fabrikumgebungen eingesetzt zu werden, flexible, variable Aufgaben auszuführen und sich an ständig wechselnde Produktionsabläufe anzupassen. Dies bringt einzigartige Herausforderungen bei der mechanischen Integration mit sich, die eine strenge Kontrolle der Konsistenz der Komponenten und der geometrischen Genauigkeit erfordern.
In der Phase der Komponentenfertigung müssen die Hersteller folgende zentrale Qualitätsmerkmale konsequent überprüfen:
- Lineare Maßgenauigkeit
- Maß- und Geometrietoleranzen
- Toleranzen hinsichtlich Form, Ausrichtung und Lage
- Einheitlichkeit der Oberflächen und funktionalen Merkmale
- Ausrichtung der Baugruppe
- Wiederholbarkeit der Messung
- Austauschbarkeit von Komponenten
- Rückverfolgbarkeit der Produktionsqualität
Kleine, vereinzelte Maßabweichungen erscheinen bei einzelnen Teilen oft vernachlässigbar. Sobald jedoch Dutzende von Bauteilen zu Gelenken, Armen, Greifern oder Beinstrukturen zusammengesetzt werden, summieren sich die geometrischen Fehler.
Maßabweichungen in den Gelenkaufnahmen beeinträchtigen die Positionierung der Lager; geometrische Verformungen von Präzisionswellen verschlechtern die Drehgenauigkeit; falsch ausgerichtete Befestigungsbohrungen führen zu übermäßigen Montagebelastungen; ungleichmäßige Passflächen verursachen letztendlich Jitter und unregelmäßige Roboterbewegungen.
Präzisionsmessungen beschränken sich nicht mehr nur auf die eigenständige Endkontrolle. Sie unterstützen verschiedene Fertigungsphasen, von der Prototypenvalidierung über die Prozessüberprüfung bis hin zur routinemäßigen Qualitätskontrolle in der Produktion.
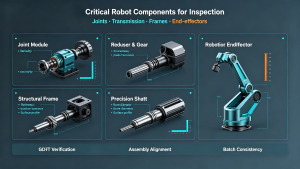
- Wichtige Roboterkomponenten, die einer Prüfung bedürfen
Humanoide Roboter bestehen aus mechanischer Hardware, elektronischen Sensoren und Steuerungssoftware. Aus messtechnischer Sicht gilt für kritische Funktionsbaugruppen eine zentrale Anforderung: kontrollierte Maßgenauigkeit und geometrische Beziehungen. Im Folgenden sind die wichtigsten Werkstücke aufgeführt, die einer strukturierten Prüfung mittels Koordinatenmessgerät (CMM) und Bildverarbeitungssystem unterzogen werden.
2.1 Gelenkmodule und Aktuator-Komponenten
Gelenkmodule dienen als zentrale Antriebseinheiten humanoider Roboter und vereinen Motoren, Getriebe, Lager, Präzisionswellen, Gehäuse und Encoder in kompakten Baugruppen. Die geometrische Passgenauigkeit der internen Komponenten bestimmt unmittelbar die Bewegungspräzision und Flexibilität des Roboters.
Wichtige Prüfmerkmale für Verbindungsmodule:
- Wellendurchmesser und Zylindrizität
- Abmessungen der Lageraufnahmebohrung
- Gesamtmaßgenauigkeit des Gehäuses
- Koaxialität und Konzentrizität rotierender Baugruppen
- Rechtwinkligkeit der Montagebezugsebenen
- Lage-Toleranzen für Befestigungslöcher
- Ebenheit der Kontaktflächen der Baugruppe
- Abstand zwischen kritischen Referenzmerkmalen
Die Lösungen von MEAXPERT für Koordinatenmessgeräte (CMM) ermöglichen eine mikrometergenaue Maß- und Geometrieprüfung für eine Vielzahl von Präzisionsbauteilen aus dem Maschinenbau, wobei die Leistung auf die Maschinenkonfiguration, die Messtastersysteme und die definierten Messanforderungen zugeschnitten ist.
2.2 Präzisionszahnräder und Getriebekomponenten
Kompakte, effiziente Getriebesysteme bilden die Antriebsgrundlage humanoider Roboter. Zahnräder, harmonische und planetare Untersetzungsgetriebe sowie aufeinander abgestimmte Wellen müssen eine gleichbleibende Geometrie aufweisen, um Spiel, Schwingungen, Reibungsverluste und Positionsabweichungen zu minimieren.
Zu prüfende Maß- und Geometriemerkmale von Zahnrädern und Getrieben:
- Rundheit und Geradheit der Welle
- Maßtoleranzen der Innenbohrung
- Mittelabstände zwischen paarweise angeordneten rotierenden Teilen
- Radialer und axialer Rundlauf
- Rundlaufgenauigkeit von rotierenden Baugruppen
- Lage-Toleranzen für Befestigungsschnittstellen
- Oberflächenprofil und Konturmerkmale
Konsistente, wiederholbare Messungen sind für seriengefertigte Getriebekomponenten von entscheidender Bedeutung, um die Austauschbarkeit bei der Robotermontage zu gewährleisten.
2.3 Rahmenkonstruktionen und Robotergehäuse
Roboter-Rumpfrahmen, Armhalterungen, Beinstützen, Gelenkaußenhüllen und Befestigungshalterungen bilden das mechanische Skelett des Roboters. Diese Teile weisen unregelmäßig gekrümmte Oberflächen, Löcher mit mehreren Positionen, Positionierungsschlitze und zylindrische Passelemente auf.
CMM-Systeme können die räumlichen Beziehungen zwischen mehreren Werkstückmerkmalen messen und die Messdaten mit CAD-Modellen oder Konstruktionszeichnungen abgleichen, wodurch sie zentrale industrielle Arbeitsabläufe unterstützen:
- Prototypenvalidierung und Designverifizierung
- Erstmusterprüfung (FAI) für neue Produktionschargen
- Routinemäßige Qualitätskontrollen in der Serienfertigung
- Validierung von Abweichungen im Bearbeitungsprozess
- Eingangsqualitätsprüfung für Teile von externen Lieferanten
- Reverse Engineering zur Komponentenoptimierung
- Direkter Vergleich von CAD- und Bauteildaten
2.4 Roboterhände und Präzisions-Endeffektoren
Geschickte Hände mit mehreren Fingern gehören zu den technisch komplexesten Baugruppen humanoider Roboter. Während menschliche Hände taktiles Echtzeit-Feedback nutzen, um die Greifkraft und die Haltung anzupassen, bilden Robotergreifer diese Funktionalität mithilfe präziser mechanischer Strukturen, eingebetteter Sensoren, Mikroaktuatoren und Steuerungsalgorithmen nach.
Die Herausforderungen in der Fertigung gehen weit über die Kontrolle einzelner Maße hinaus. Die Geometrie der Fingersegmente, der winzigen Gelenkstrukturen, der Befestigungsschnittstellen und der Kontaktflächen muss über alle Produktionsserien hinweg konsistent bleiben. Selbst geringfügige Maßabweichungen schränken den Bewegungsbereich ein, destabilisieren den Greifvorgang und behindern eine konsistente Handhabung der Objekte.
Bei Komponenten für Roboterhände kommen zwei Prüftechnologien im Zusammenspiel zum Einsatz: Hochauflösende Bildverarbeitungsmessgeräte ermöglichen eine schnelle 2D-Abtastung kleiner Präzisionsteile, während Koordinatenmessgeräte (CMMs) eine umfassende 3D-Geometrieprüfung komplexer Baugruppen durchführen. Der Einsatz wird individuell an die Teilegröße, die Toleranzgrenzen und den Produktionsdurchsatz angepasst.
- Von der Bauteilgenauigkeit zur Montagegenauigkeit
Ein entscheidender Wandel im Qualitätsmanagement humanoider Roboter: Die Leistung eines fertigen Roboters lässt sich nicht allein anhand isolierter Einzelkomponententests beurteilen. Die allgemeine Betriebsstabilität hängt vollständig von der koordinierten geometrischen Passgenauigkeit der zusammengebauten Komponenten ab.
Betrachten wir eine typische Montageabfolge für ein Robotergelenk:
Motor → Getriebe → Präzisionswelle → Lager → Gehäuse → Encoder
Jedes einzelne Bauteil kann zwar eine eigenständige Maßprüfung bestehen. Ohne kontrollierte geometrische Beziehungen während der Montage kann die fertige Verbindung jedoch dennoch Funktionsmängel aufweisen:
- Erhöhte mechanische Schwingungen während des Betriebs
- Erhöhte innere Reibung und erhöhter Stromverbrauch
- Anhaltende Positionsabweichung
- Geringe Wiederholgenauigkeit der Bewegung
- Beschleunigter Verschleiß der Bauteile und verkürzte Lebensdauer
- Übermäßige Betriebsgeräusche
Die Technologie der Koordinatenmessgeräte (CMM) löst diese Herausforderung durch die Einrichtung eines einheitlichen globalen Koordinatensystems, das die gleichzeitige Messung aller Merkmale anhand eines gemeinsamen Bezugssystems ermöglicht. Anstatt lediglich zu überprüfen, ob ein einzelnes Maß den Spezifikationen entspricht, beantworten CMM-Geräte eine weitaus wichtigere Frage in der Fertigung: Sind alle funktionalen Merkmale relativ zueinander korrekt positioniert? Diese Fähigkeit gewinnt zunehmend an Bedeutung, da humanoide Roboter immer kleiner werden, die Toleranzen immer enger werden und ihre Strukturen immer komplexer werden.
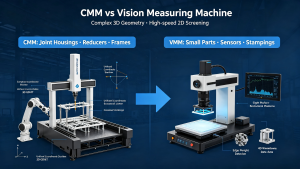
- Koordinatenmessmaschine (CMM) vs. Bildverarbeitungsmessgerät für Roboterkomponenten
Keine einzelne Prüftechnologie erfüllt alle Anforderungen an die Komponenten humanoider Roboter. MEAXPERT bietet sowohl Koordinatenmessgeräte (CMM) als auch Bildverarbeitungssysteme an, um flexible, lückenlose Qualitätsabläufe zu schaffen, die auf die vielfältigen Produktionsanforderungen abgestimmt sind.
4.1 Koordinatenmessgerät (CMM): Komplexe 3D-Geometrieprüfung
Koordinatenmessgeräte eignen sich besonders für Werkstücke, für die strenge 3D-geometrische Toleranzen gelten, darunter:
- Gelenkgehäuse und Stellantriebsbaugruppen
- Große Roboter-Trägerkonstruktionen
- Reduzierstücke und Getriebekomponenten
- Lange Präzisionswellen
- Komplexe Klammern mit mehreren Funktionen
- Kritische Schnittstellen bei der Montage
In einem einheitlichen Koordinatensystem erfassen Koordinatenmessgeräte vollständige Maß- und Geometriedatensätze für die detaillierte Prüfung komplexer Bauteile.
4.2 Bildverarbeitungsmessmaschine: Hochgeschwindigkeits-2D-Merkmalserkennung
Bildverarbeitungssysteme ermöglichen eine effiziente berührungslose Prüfung kleiner Präzisionsbauteile, die überwiegend aus ebenen Strukturen bestehen, und eignen sich für:
- Dünne Präzisionspositionierplatten
- Kleine Befestigungshalterungen
- Sensoren und elektronische Hardware
- Steckverbinderbaugruppen
- Stanzteile und maschinell bearbeitete Kleinteile
Bildverarbeitungssysteme ermöglichen ein Screening in großen Losgrößen mit hohem Durchsatz und steigern damit die Prüfeffizienz bei der Massenproduktion kompakter Roboterkomponenten erheblich.
4.3 Ergänzender Einsatz zweier Messtechnologien
Koordinatenmessgeräte (CMMs) und Bildverarbeitungsmessgeräte sind keine konkurrierenden Lösungen, sondern bilden als sich ergänzende Säulen ein umfassendes Qualitätskontrollsystem.
Die Sichtmessung beschleunigt die Routineprüfung von Kleinteilen in großen Stückzahlen in der täglichen Fertigung, während Koordinatenmessgeräte (CMM) eine detaillierte 3D-Geometrieprüfung für kritische mechanische Baugruppen und Prototypen ermöglichen.
Die Wahl der Technologie hängt von der Bauteilgeometrie, den Toleranzanforderungen, dem Messvolumen und den Prüfzielen ab. Hersteller können beide Systeme kombinieren, wenn ihr Bauteilportfolio sowohl komplexe 3D-Teile als auch kleine Präzisionsbauteile in großen Stückzahlen umfasst.
- Warum die Wiederholgenauigkeit von Messungen für die Massenproduktion wichtig ist
Bei Prototypentests und der Serienfertigung in großem Maßstab gelten unterschiedliche Qualitätsstandards. In der Entwicklungsphase planen die Ingenieurteams viel Zeit für die manuelle Prüfung von Mustern und die individuelle Datenanalyse ein. Sobald das jährliche Produktionsvolumen auf Tausende von Robotereinheiten ansteigt, erweist sich dieser Arbeitsablauf mit geringem Durchsatz als unpraktisch.
In einem Werk, in dem jährlich Zehntausende von Gelenkgehäusen und Aktuatorteilen hergestellt werden, führt bereits eine geringe Nichtkonformitätsrate zu einer erheblichen Anzahl nicht konformer Werkstücke, was die Ausschusskosten in die Höhe treibt und den Produktionsplan durcheinanderbringt. Unter diesen Umständen werden eine konsistente Messwiederholbarkeit und eine optimierte Prüfeffizienz zu zentralen betrieblichen Prioritäten.
Hersteller von Roboterkomponenten setzen auf Messtechnik, die folgende Anforderungen erfüllt:
- Stabile, konsistente Messergebnisse über lange Betriebszeiten hinweg
- Wiederverwendbare Prüfprogramme für die Chargenprüfung
- Intuitive Programmierabläufe, die häufige Designaktualisierungen ermöglichen
- Standardisierte Prüfverfahren, die über alle Produktionslinien hinweg einheitlich sind
- Vollständige, digital nachvollziehbare Prüfprotokolle
- Klare Prüfkriterien und Bewertung nach „bestanden“ oder „nicht bestanden“
- Aussagekräftige Daten zur Optimierung der vorgelagerten Bearbeitungsprozesse
Das Hauptziel des Einsatzes von Messsystemen besteht nicht lediglich darin, das Prüfvolumen zu erhöhen, sondern einen stabilen Prüfprozess aufzubauen, der eine vorhersehbare und konsistente Fertigung von humanoiden Robotern ermöglicht.
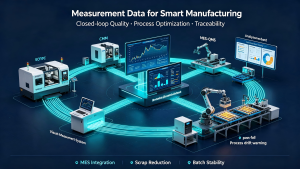
- Vernetzung von Messdaten mit Smart Manufacturing
Da Fabriken für humanoide Roboter zunehmend vernetzt und datengesteuert arbeiten, sind die Prüfdaten nicht mehr von den zentralen Produktionsabläufen isoliert. Ein optimierter, moderner Fertigungszyklus schafft einen geschlossenen Qualitätsregelkreis:
CNC-Bearbeitung → Präzisionsmessung → Daten-Trendanalyse → Anpassung der Bearbeitungsparameter → Nachbearbeitung → Abschließende Konformitätsprüfung
Anstatt die Prüfung als abschließende Kontrollstufe in der Produktion zu betrachten, können Messdaten dazu beitragen, Abweichungen in der Bearbeitung und Prozessschwankungen frühzeitig zu erkennen, noch bevor große Chargen fehlerhafter Bauteile produziert werden. Bei hochwertigen Roboter-Kernbaugruppen senkt dieser Regelkreis die Ausschussquote, verbessert die Gleichmäßigkeit der Chargen und ermöglicht eine kontinuierliche Optimierung des Produktionsprozesses.
Messsoftware und Datenschnittstellen können zudem die Integration mit MES-, QMS- und anderen digitalen Fertigungssystemen unterstützen und so Herstellern dabei helfen, Prüfergebnisse in umfassendere Arbeitsabläufe des unternehmensweiten Qualitätsmanagements einzubinden.
- Flexible Messtechnik für eine sich rasant entwickelnde Roboterindustrie
Der Sektor der humanoiden Roboter befindet sich nach wie vor in einer Phase rascher Weiterentwicklung. Die mechanischen Architekturen werden regelmäßig aktualisiert, die Komponenten werden immer kleiner, und die Produktdesigns werden häufig überarbeitet. Während die jährlichen Produktionsmengen steigen, setzen die meisten Hersteller weiterhin auf flexible Produktionsmodelle mit großer Produktvielfalt und kleinen Losgrößen.
Hochspezialisierte, zweckgebundene Prüfgeräte bieten zwar eine hohe Leistungsfähigkeit bei feststehenden Werkstücken, verlieren jedoch ihren praktischen Nutzen, sobald sich die Konstruktion der Bauteile ändert. Vielseitige, multifunktionale Messsysteme bieten Herstellern, die in diesem sich schnell wandelnden Umfeld tätig sind, einen höheren langfristigen Nutzen.
Produktionsteams benötigen Prüfgeräte, die vielfältige Prüfaufgaben unterstützen können:
- Validierung von Prototypen neuer Produkte
- Prüfung für aufeinanderfolgende Robotergenerationen
- Prüfung von Struktur- und Getriebekomponenten in verschiedenen Größen
- Eingangsqualitätsprüfungen für ausgelagerte Lieferantenhardware
- Prüfung von Entwicklungsmustern
- Routinemäßige Prüfung der Serienproduktion
- Vermessung kompletter Roboter-Baugruppen
Vielseitige CMM- und Bildverarbeitungs-Messplattformen unterstützen sowohl die Validierung von Prototypen in der Forschung und Entwicklung als auch die Qualitätskontrolle in der Serienfertigung und passen sich dabei den flexiblen Produktionsabläufen der Hersteller humanoider Roboter an. Dieser Vorteil kommt insbesondere mittelständischen Fertigungsbetrieben und Zulieferern zugute, die umfassende Präzisionsmesskapazitäten benötigen, ohne übermäßig in spezielle, auf eine einzige Aufgabe beschränkte Prüfgeräte investieren zu müssen.
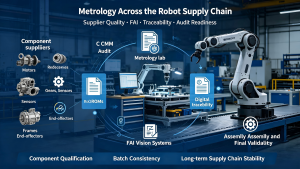
- Messtechnik entlang der gesamten Lieferkette für humanoide Roboter
Die Markteinführung industrieller humanoider Roboter hängt von einem umfangreichen, vernetzten Ökosystem von Zulieferern ab und nicht von einzelnen Originalherstellern (OEMs) für Roboter. Jeder fertige humanoide Roboter ist auf vorgelagerte Zulieferer angewiesen, die folgende Komponenten herstellen:
Motoren, Untersetzungsgetriebe, Präzisionszahnräder, Lager, Antriebswellen, Sensoren verschiedener Bauarten, Kraft-Drehmoment-Module, Rahmenkonstruktionen, Elektronikbaugruppen, Roboterhände mit mehreren Fingern, Steckverbinder und kundenspezifische, präzisionsgefertigte Bauteile.
Mit zunehmendem Produktionsumfang in der Branche sehen sich Zulieferer von Komponenten immer strengeren Qualitätsprüfungsstandards seitens der nachgelagerten Roboterhersteller gegenüber. Professionelle Messtechnik gewinnt für die Qualifizierung als Zulieferer und die Erfüllung der Qualitätsanforderungen der Kunden zunehmend an Bedeutung.
Lieferanten, die über stabile Präzisionsmesssysteme und standardisierte digitale Prüfberichte verfügen, profitieren von greifbaren Vorteilen in folgenden Bereichen:
- Audits zur Qualifizierung von Zulieferern
- Zusammenarbeit bei der Wareneingangskontrolle im Werk
- Obligatorische Einreichungen im Rahmen der Erstmusterprüfung (FAI)
- Langfristige Validierung von Bearbeitungsprozessen
- Stichprobenprüfung
- Regelmäßige Qualitätsaudits bei Kunden
- Lückenlose Rückverfolgbarkeit der Komponentenfertigung
Für aufstrebende OEMs im Bereich humanoider Roboter bilden beständige, zuverlässige Lieferanten die Grundlage für eine reibungslose Produktionsausweitung. Für Komponentenhersteller stellen solide Präzisionsmesskapazitäten einen entscheidenden Wettbewerbsvorteil bei der Sicherung langfristiger Lieferverträge dar.
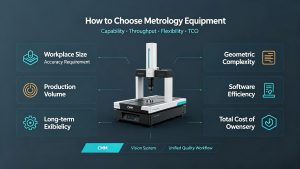
- So wählen Sie Messgeräte für den Roboterbau aus
Unternehmen, die neu in die Lieferkette für humanoide Roboter einsteigen, sollten Messtechnik-Hardware auf der Grundlage der tatsächlichen Komponenteneigenschaften und festgelegter Qualitätsstandards auswählen, anstatt lediglich die technischen Spezifikationen einzelner Geräte miteinander zu vergleichen. Sieben zentrale Bewertungskriterien dienen als Orientierung für fundierte Kaufentscheidungen:
9.1 Werkstückgröße und Verfahrweg
Der Maschinenhub muss die maximalen Abmessungen aller zu prüfenden Roboterteile berücksichtigen und gleichzeitig über den gesamten Messbereich hinweg eine gleichbleibende Präzision gewährleisten.
9.2 Erforderliche Maß- und Formgenauigkeit
Die Toleranzanforderungen variieren je nach Bauteil stark. Kritische Verbindungs- und Getriebekomponenten erfordern je nach ihrer Konstruktion und den Toleranzanforderungen möglicherweise eine Maß- und Geometrieprüfung im Mikrometerbereich, während für allgemeine Strukturbauteile weniger strenge Maß- und Geometrietoleranzen gelten können.
9.3 Produktionsvolumen und Prüfdurchsatz
Prototypentests in kleinen Stückzahlen und die groß angelegte Serienfertigung erfordern unterschiedliche Anlagenkonfigurationen. Bei Anlagen mit hohem Durchsatz stehen Messgeschwindigkeit, Automatisierung und dauerhafte, langfristige Wiederholgenauigkeit im Vordergrund.
9.4 Geometrische Komplexität der Bauteile
Komplexe 3D-Baugruppen mit mehreren Kurven eignen sich am besten für die CMM-Prüfung; bei kleinen Teilen, die überwiegend aus 2D-Ebenenmerkmalen bestehen, lässt sich mit Bildverarbeitungsmessgeräten eine höhere Effizienz erzielen.
9.5 Messsoftware und Programmier-Effizienz
Angesichts häufiger Änderungen am Roboterdesign minimiert eine intuitive, schnell zu programmierende Messsoftware die Ausfallzeiten bei der Erstellung von Prüfroutinen für neue Werkstücke.
9.6 Langfristige Produktionsflexibilität
Angesichts der fortlaufenden Weiterentwicklung der Roboterkonstruktion sollten zukunftsfähige Messgeräte die Prüfung verschiedener Bauteiltypen und künftiger Konstruktionsänderungen unterstützen und gleichzeitig den Bedarf an größeren Änderungen an den Geräten auf ein Minimum reduzieren.
9.7 Gesamtbetriebskosten (TCO)
Der Anschaffungspreis stellt nur einen Teil der gesamten langfristigen Investition dar. Hersteller müssen die Gesamtkosten berücksichtigen, darunter die Installation vor Ort, die Schulung des Bedienpersonals, die routinemäßige Wartung, die jährliche Kalibrierung, Softwarelizenzen, maßgeschneidertes Sonden-Zubehör, Produktivitätssteigerungen und den kontinuierlichen Kundendienst.
Kosteneffiziente Messtechniklösungen schaffen ein Gleichgewicht zwischen Messfähigkeit, Prüfdurchsatz, Anpassungsfähigkeit an verschiedene Szenarien und den langfristigen Gesamtbetriebskosten.
Schlussfolgerung
Die humanoide Roboterindustrie befindet sich im Übergang von technischen Demonstrationen hin zum groß angelegten industriellen Einsatz, wobei sich die Kernprioritäten der Branche von der technischen Machbarkeit hin zu einer zuverlässigen, skalierbaren Massenproduktion verlagern. Im Mittelpunkt dieses Wandels steht eine gleichbleibende Fertigungspräzision bei kritischen Roboterkomponenten.
Präzisionsroboterkomponenten erfordern eine präzise Bearbeitung; eine präzise Bearbeitung wiederum erfordert konsistente und zuverlässige Präzisionsmessungen. Koordinatenmessgeräte (CMM), Bildverarbeitungsmessgeräte und professionelle Messtechniklösungen ermöglichen es Herstellern, die Maßgenauigkeit zu kontrollieren, geometrische Beziehungen zu standardisieren, die Chargenqualität zu stabilisieren und eine solide Fertigungsinfrastruktur für die Industrialisierung humanoider Roboter aufzubauen.
Auch wenn zukünftige Innovationen im Bereich der Robotik die KI-Algorithmen, die Leistung der Antriebe und die Sensortechnologie weiter vorantreiben werden, bleibt ein grundlegendes Prinzip unverändert: Die Intelligenz eines Roboters hängt letztendlich von der Fertigungspräzision ab.. Zuverlässige, leistungsstarke industrielle Humanoidroboter lassen sich nur durch eine strenge Präzisionskontrolle aller Kernkomponenten und Montageprozesse herstellen.
MEAXPERT bietet kostengünstige Lösungen für Koordinatenmessgeräte (CMM) und Bildverarbeitungsmessungen für Hersteller, die eine zuverlässige Maßprüfung in den Bereichen Produktentwicklung, Qualitätskontrolle und Produktionsprüfung benötigen.