











Diterbitkan oleh MEAXPERT | Solusi Pengukuran Presisi yang Hemat Biaya
Pendahuluan: Dari Unit Percontohan hingga Jalur Produksi Industri
Robot humanoid kini beralih dari demonstrasi teknologi di pameran dagang ke lingkungan produksi industri yang sesungguhnya, sehingga mengubah standar kualitas di seluruh rantai pasokan robotika.
Selama bertahun-tahun, robot humanoid berhasil menarik perhatian industri berkat kemampuan-kemampuan unggulannya: berjalan dengan dua kaki secara stabil, menjaga keseimbangan postur, menggenggam benda, serta interaksi dasar antara manusia dan mesin. Saat ini, fokus industri semakin bergeser ke arah tujuan yang lebih praktis: menghadirkan kinerja yang andal, dapat diulang, dan hemat biaya dalam skala produksi.
Perusahaan-perusahaan terkemuka di bidang otomotif, elektronik, dan teknologi industri sedang meluncurkan uji coba penerapan robot humanoid industri di lantai produksi mereka. Seiring dengan kemajuan peta jalan produksi massal, perhatian yang lebih besar kini diberikan pada konsistensi dimensi dan akurasi geometris pada komponen-komponen mekanis yang kritis.
Sebuah robot humanoid terdiri dari ratusan hingga ribuan komponen presisi, termasuk modul sendi, reduktor, roda gigi, poros, rangka struktural, braket rangka, sensor, aktuator, dan end-effektor yang lincah. Penyimpangan dimensi kecil pada masing-masing bagian akan terakumulasi selama proses perakitan, sehingga mengganggu keselarasan, konsistensi gerakan, masa pakai, dan keandalan operasional secara keseluruhan.
Hal ini menjadikan pengukuran yang akurat, efisien, dan dapat diulang sebagai bagian yang semakin penting dalam pengendalian mutu produksi. Bagi produsen yang memasuki rantai pasokan robot humanoid, metrologi yang andal memastikan keakuratan komponen, menjaga konsistensi setiap batch, dan mendukung produksi yang dapat ditingkatkan skalanya.
- Mengapa Pembuatan Robot Humanoid Membutuhkan Pengukuran yang Akurat
Robot industri konvensional dirancang untuk stasiun kerja tetap yang sangat terkendali dengan lintasan gerak yang telah ditentukan sebelumnya. Robot humanoid memiliki perbedaan mendasar: robot ini dirancang untuk beroperasi di berbagai lingkungan pabrik yang berpusat pada manusia, melaksanakan tugas-tugas yang fleksibel dan bervariasi, serta beradaptasi dengan alur kerja produksi yang terus berubah. Hal ini menimbulkan tantangan integrasi mekanis yang unik, yang menuntut pengendalian ketat terhadap konsistensi komponen dan akurasi geometris.
Pada tahap produksi komponen, produsen harus secara konsisten memverifikasi atribut kualitas inti berikut ini:
- Ketepatan dimensi linier
- Toleransi dimensi dan geometris
- Toleransi bentuk, orientasi, dan posisi
- Keseragaman permukaan dan fitur fungsional
- Penyelarasan perakitan
- Pengulangan pengukuran
- Kesalingtergantungan komponen
- Ketertelusuran kualitas produksi
Cacat dimensi kecil yang berdiri sendiri sering kali tampak tidak signifikan pada masing-masing bagian. Namun, kesalahan geometris kumulatif akan muncul begitu puluhan komponen dirakit menjadi sambungan, lengan, penjepit, atau struktur kaki.
Pergeseran dimensi pada rumah sambungan mengganggu penempatan bantalan; distorsi geometris pada poros presisi menurunkan akurasi rotasi; lubang pemasangan yang tidak sejajar menimbulkan tegangan perakitan yang berlebihan; antarmuka pemasangan yang tidak konsisten pada akhirnya menyebabkan getaran dan gerakan robot yang tidak konsisten.
Pengukuran presisi tidak lagi terbatas pada inspeksi akhir yang dilakukan secara terpisah. Pengukuran ini mendukung berbagai tahap manufaktur, mulai dari validasi prototipe dan verifikasi proses hingga pengendalian mutu produksi rutin.
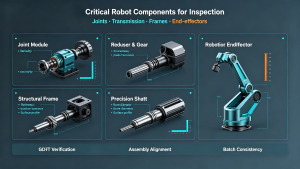
- Komponen Robot Penting yang Perlu Diperiksa
Robot humanoid merupakan gabungan antara perangkat keras mekanis, sensor elektronik, dan perangkat lunak pengendali. Dari sudut pandang metrologi, rakitan fungsional penting memiliki persyaratan utama yang sama: akurasi dimensi dan hubungan geometris yang terkendali. Berikut ini adalah benda kerja utama yang memerlukan pemeriksaan terstruktur menggunakan Mesin Pengukur Koordinat (CMM) dan sistem penglihatan.
2.1 Modul Sambungan & Komponen Aktuator
Modul sambungan berfungsi sebagai unit gerak inti pada robot humanoid, yang mengintegrasikan motor, reduktor, bantalan, poros presisi, rumah komponen, dan enkoder ke dalam rakitan yang ringkas. Kesesuaian geometris antara komponen-komponen internal secara langsung menentukan presisi dan fleksibilitas gerak robot.
Karakteristik pemeriksaan utama untuk modul sambungan:
- Diameter poros dan silindrisitas
- Dimensi lubang dudukan bantalan
- Akurasi dimensi perumahan secara keseluruhan
- Koaksialitas dan konsentrisitas subrakitan yang berputar
- Kesejajaran tegak lurus bidang acuan pemasangan
- Toleransi posisi untuk lubang pengencang
- Kerataan permukaan kontak rakitan
- Jarak antar fitur referensi penting
Solusi Mesin Pengukur Koordinat (CMM) MEAXPERT dapat melakukan inspeksi dimensi dan geometri pada tingkat mikrometer untuk berbagai macam komponen mekanis presisi, dengan kinerja yang disesuaikan dengan konfigurasi mesin, sistem probe, dan persyaratan pengukuran yang ditetapkan.
2.2 Roda Gigi Presisi & Komponen Transmisi
Sistem transmisi yang ringkas dan efisien menjadi fondasi tenaga bagi robot humanoid. Roda gigi, reduktor harmonik dan planetari, serta poros yang disesuaikan harus mempertahankan geometri yang konsisten untuk meminimalkan celah balik, getaran, kehilangan akibat gesekan, dan penyimpangan posisi.
Ciri-ciri dimensi dan geometris roda gigi utama serta transmisi yang perlu diperiksa:
- Kebulatan dan kelurusan poros
- Toleransi dimensi lubang dalam
- Jarak pusat antara pasangan bagian yang berputar
- Penyimpangan radial dan aksial
- Konsentrisitas rakitan rotasi
- Toleransi posisi untuk antarmuka pemasangan
- Profil permukaan dan karakteristik kontur
Pengukuran yang konsisten dan dapat diulang sangat penting bagi perangkat transmisi yang diproduksi secara massal guna mendukung kesesuaian antar komponen selama proses perakitan oleh robot.
2.3 Rangka Struktur & Casing Robot
Rangka tubuh robot, penyangga lengan, rangka kaki, cangkang luar sendi, dan braket pemasangan membentuk kerangka mekanis robot. Komponen-komponen ini menggabungkan permukaan lengkung yang tidak beraturan, lubang dengan berbagai posisi, alur penempatan, dan fitur sambungan silinder.
Sistem CMM dapat mengukur hubungan spasial antara berbagai fitur benda kerja dan membandingkan data pengukuran dengan model CAD atau gambar teknik, sehingga mendukung alur kerja industri utama:
- Validasi prototipe dan verifikasi desain
- Pemeriksaan Produk Pertama (FAI) untuk batch produksi baru
- Pemeriksaan kualitas rutin dalam produksi massal
- Validasi penyimpangan proses pemesinan
- Pemeriksaan kualitas barang masuk untuk komponen yang dipasok oleh pihak ketiga
- Rekayasa balik untuk optimalisasi komponen
- Perbandingan langsung antara data CAD dan data komponen
2.4 Tangan Robot & End-Effector Presisi
Tangan humanoid yang memiliki banyak jari dan mampu bergerak lincah merupakan salah satu subrakitan robot humanoid yang paling rumit secara teknis. Jika tangan manusia memanfaatkan umpan balik sentuhan secara real-time untuk menyesuaikan kekuatan genggaman dan postur, maka penjepit robot meniru fungsi ini melalui struktur mekanis presisi, sensor tertanam, aktuator mikro, dan algoritma kendali.
Tantangan dalam proses manufaktur jauh melampaui sekadar pengendalian dimensi tunggal. Geometri segmen jari, struktur sendi miniatur, antarmuka pemasangan, dan permukaan kontak harus tetap konsisten di seluruh siklus produksi. Variasi dimensi yang sangat kecil membatasi rentang gerakan, mengganggu stabilitas saat menggenggam, dan menghambat manipulasi objek yang konsisten.
Untuk komponen tangan robot, dua teknologi inspeksi bekerja secara bersamaan: mesin pengukuran berbasis penglihatan beresolusi tinggi melakukan pemindaian 2D yang cepat untuk komponen presisi berukuran kecil, sementara CMM (Machine Measurement Coordinate) melakukan verifikasi geometris 3D yang komprehensif untuk subrakitan yang kompleks. Penerapannya disesuaikan berdasarkan ukuran komponen, batas toleransi, dan kapasitas produksi.
- Dari Akurasi Komponen hingga Akurasi Perakitan
Sebuah perubahan mendasar dalam manajemen kualitas robot humanoid: kinerja robot yang sudah jadi tidak dapat dinilai semata-mata melalui pengujian terpisah terhadap setiap komponen. Stabilitas operasional secara keseluruhan sepenuhnya bergantung pada kesesuaian geometris yang terkoordinasi antara komponen-komponen yang telah dirakit.
Pertimbangkan urutan perakitan sambungan robot standar:
Motor → Reduktor → Poros Presisi → Bantalan → Rumah Bantalan → Enkoder
Setiap komponen individu mungkin lulus uji dimensi secara terpisah. Namun, tanpa adanya hubungan geometris yang terkendali selama perakitan, sambungan yang telah jadi mungkin tetap menunjukkan cacat operasional:
- Getaran mekanis yang meningkat selama pengoperasian
- Meningkatnya gesekan internal dan konsumsi daya
- Penyimpangan posisi yang terus-menerus
- Repeatabilitas gerak yang buruk
- Keausan komponen yang semakin cepat dan masa pakai yang semakin pendek
- Suara bising operasional yang berlebihan
Teknologi Mesin Pengukur Koordinat (CMM) mengatasi tantangan ini dengan menetapkan sistem koordinat global yang terpadu, sehingga memungkinkan pengukuran simultan terhadap semua fitur berdasarkan kerangka acuan bersama. Alih-alih hanya memverifikasi apakah satu dimensi memenuhi spesifikasi, peralatan CMM menjawab pertanyaan manufaktur yang lebih krusial: apakah semua fitur fungsional telah ditempatkan dengan benar satu sama lain? Kemampuan ini semakin berharga seiring dengan semakin kecilnya ukuran desain robot humanoid, semakin ketatnya toleransi, dan semakin kompleksnya strukturnya.
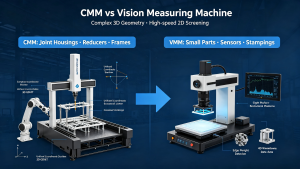
- Mesin Pengukur CMM vs. Mesin Pengukur Berbasis Penglihatan untuk Komponen Robot
Tidak ada satu pun teknologi inspeksi yang dapat memenuhi semua persyaratan komponen robot humanoid. MEAXPERT menyediakan baik Mesin Pengukur Koordinat (CMM) maupun sistem pengukuran berbasis penglihatan untuk membangun alur kerja kualitas yang fleksibel dan mencakup seluruh aspek, yang selaras dengan beragam kebutuhan produksi.
4.1 Mesin Pengukur Koordinat (CMM): Pemeriksaan Geometri 3D yang Kompleks
CMM sangat unggul dalam menangani benda kerja yang harus memenuhi toleransi geometris 3D yang ketat, termasuk:
- Rumah sambungan dan rakitan aktuator
- Rangka struktural robot berukuran besar
- Perangkat reducer dan transmisi
- Poros presisi panjang
- Kawat gigi kompleks dengan berbagai fitur
- Antarmuka pemasangan komponen kritis
Dalam kerangka koordinat terpadu, CMM merekam kumpulan data dimensi dan geometri yang lengkap untuk pemeriksaan terperinci terhadap komponen yang kompleks.
4.2 Mesin Pengukur Visual: Deteksi Ciri 2D Berkecepatan Tinggi
Sistem pengukuran visual memberikan pemeriksaan nirkontak yang efisien untuk komponen presisi berukuran kecil yang didominasi oleh fitur-fitur datar, cocok untuk:
- Pelat pemosisian presisi tipis
- Braket pemasangan kecil
- Sensor dan perangkat keras elektronik
- Rakitan konektor
- Komponen cetakan dan komponen miniatur hasil pemesinan
Peralatan penglihatan memungkinkan penyaringan massal dengan kapasitas tinggi, sehingga secara signifikan meningkatkan efisiensi pemeriksaan dalam produksi massal komponen robot berukuran ringkas.
4.3 Penerapan Komplementer Dua Teknologi Pengukuran
CMM dan mesin pengukur berbasis penglihatan bukanlah solusi yang saling bersaing; keduanya berfungsi sebagai pilar-pilar yang saling melengkapi dalam sistem pengendalian mutu yang lengkap.
Pengukuran visual mempercepat proses penyaringan rutin terhadap komponen kecil dalam jumlah besar di jalur produksi harian, sementara CMM memberikan validasi geometris 3D yang mendalam untuk rakitan mekanis kritis dan sampel prototipe.
Pemilihan teknologi bergantung pada geometri komponen, persyaratan toleransi, volume pengukuran, dan tujuan inspeksi. Produsen dapat mengintegrasikan kedua sistem tersebut jika portofolio komponen mereka mencakup kombinasi antara komponen 3D yang kompleks dan komponen presisi berukuran kecil dalam jumlah besar.
- Mengapa Ketepatan Pengukuran Penting dalam Produksi Massal
Uji coba prototipe dan produksi massal berskala besar dijalankan berdasarkan standar kualitas yang berbeda. Selama fase pengembangan, tim teknik mengalokasikan waktu yang cukup lama untuk pemeriksaan sampel secara manual dan analisis data per unit. Begitu volume produksi tahunan mencapai ribuan unit robot, alur kerja dengan throughput rendah ini menjadi tidak praktis.
Bagi fasilitas yang memproduksi puluhan ribu rumah sambungan dan komponen aktuator setiap tahunnya, tingkat ketidakpatuhan sekecil apa pun pun dapat menghasilkan volume yang cukup besar dari benda kerja yang tidak sesuai spesifikasi, sehingga meningkatkan biaya limbah dan mengganggu jadwal produksi. Dalam kondisi seperti ini, konsistensi ulangan pengukuran dan efisiensi inspeksi yang teroptimalkan menjadi prioritas operasional utama.
Produsen komponen robot mengandalkan peralatan metrologi yang mampu:
- Hasil pengukuran yang stabil dan konsisten selama jam operasional yang panjang
- Program inspeksi yang dapat digunakan kembali untuk pengujian batch
- Alur kerja pemrograman yang intuitif untuk mengakomodasi pembaruan desain yang sering dilakukan
- Prosedur pemeriksaan terstandarisasi yang diterapkan secara seragam di seluruh lini produksi
- Catatan pemeriksaan yang lengkap dan dapat dilacak secara digital
- Kriteria pemeriksaan yang jelas dan penilaian lulus/gagal
- Data yang dapat diinterpretasikan untuk menyempurnakan proses pemesinan hulu
Tujuan utama penerapan sistem pengukuran bukanlah sekadar untuk meningkatkan volume pengujian, melainkan untuk membangun proses inspeksi yang stabil yang mendukung produksi robot humanoid yang dapat diprediksi dan konsisten.
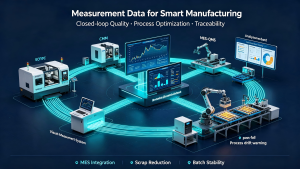
- Mengintegrasikan Data Pengukuran dengan Manufaktur Cerdas
Seiring dengan semakin terhubungnya pabrik-pabrik robot humanoid dan semakin didorong oleh data, data inspeksi tidak lagi terisolasi dari alur kerja produksi inti. Siklus manufaktur modern yang terintegrasi menciptakan siklus umpan balik kualitas yang tertutup:
Pemesinan CNC → Pengukuran Presisi → Analisis Tren Data → Penyesuaian Parameter Pemesinan → Penyelesaian Sekunder → Pemeriksaan Kesesuaian Akhir
Alih-alih memandang inspeksi sebagai tahap pemeriksaan akhir dalam proses produksi, data pengukuran dapat membantu mengidentifikasi penyimpangan pemesinan dan variasi proses pada tahap awal, sebelum komponen cacat diproduksi dalam jumlah besar. Untuk rakitan inti robot bernilai tinggi, siklus umpan balik ini mengurangi tingkat limbah, meningkatkan keseragaman batch, dan memungkinkan optimalisasi proses produksi secara berkelanjutan.
Perangkat lunak pengukuran dan antarmuka data juga dapat mendukung integrasi dengan MES, QMS, dan sistem manufaktur digital lainnya, sehingga membantu produsen menghubungkan hasil inspeksi dengan alur kerja manajemen mutu perusahaan yang lebih luas.
- Pengukuran Fleksibel untuk Industri Robotika yang Berkembang Pesat
Sektor robot humanoid masih berada dalam tahap pengembangan yang pesat. Arsitektur mekanisnya terus diperbarui, ukuran komponen semakin mengecil, dan desain produk sering mengalami revisi. Meskipun volume produksi tahunan terus meningkat, sebagian besar produsen tetap menerapkan model produksi fleksibel dengan beragam varian dan produksi dalam jumlah kecil.
Perangkat inspeksi khusus yang dirancang untuk satu tujuan saja memang memberikan kinerja yang unggul untuk benda kerja yang bersifat tetap, namun kehilangan nilai praktisnya begitu desain komponen berubah. Sistem pengukuran serbaguna dan multifungsi memberikan nilai jangka panjang yang lebih besar bagi produsen yang beroperasi di tengah lingkungan yang terus berubah dengan cepat ini.
Tim produksi memerlukan peralatan inspeksi yang mampu mendukung berbagai tugas pengujian:
- Validasi prototipe produk baru
- Pemeriksaan untuk generasi-generasi desain robot berikutnya
- Pengujian komponen struktural dan transmisi dengan berbagai ukuran
- Pemeriksaan kualitas saat penerimaan perangkat keras dari pemasok yang dikontrak
- Verifikasi sampel teknik
- Pemeriksaan rutin produksi secara batch
- Pengukuran subrakitan robot secara keseluruhan
Platform pengukuran CMM dan penglihatan yang serbaguna mendukung baik validasi prototipe dalam tahap penelitian dan pengembangan (R&D) maupun pengendalian mutu dalam produksi massal, sehingga sesuai dengan pola produksi yang fleksibel dari produsen robot humanoid. Keunggulan ini sangat bermanfaat bagi pabrik-pabrik berskala menengah dan pemasok komponen yang membutuhkan kemampuan pengukuran presisi yang komprehensif tanpa harus melakukan investasi berlebihan pada perangkat inspeksi khusus yang hanya dapat melakukan satu tugas.
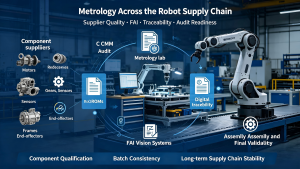
- Metrologi di Seluruh Rantai Pasokan Robot Humanoid
Komersialisasi robot humanoid industri bergantung pada ekosistem pemasok yang luas dan saling terhubung, bukan pada produsen peralatan asli (OEM) robot yang berdiri sendiri. Setiap robot humanoid yang sudah jadi bergantung pada pemasok hulu yang memproduksi:
Motor, peredam kecepatan, roda gigi presisi, bantalan, poros transmisi, berbagai jenis sensor, modul gaya-torsi, rangka struktural, rakitan elektronik, tangan robot berjari banyak, konektor, dan komponen presisi yang diproses sesuai pesanan.
Seiring dengan meningkatnya skala produksi industri, pemasok komponen dihadapkan pada standar audit kualitas yang semakin ketat dari merek-merek robot di hilir. Kemampuan metrologi profesional menjadi semakin penting dalam proses kualifikasi pemasok dan untuk memenuhi persyaratan kualitas pelanggan.
Pemasok yang dilengkapi dengan sistem pengukuran presisi yang andal dan laporan pemeriksaan digital yang terstandarisasi memperoleh keuntungan nyata dalam hal:
- Audit kualifikasi pemasok hilir
- Kerja sama dalam pemeriksaan bahan baku yang masuk ke pabrik
- Pengajuan Pemeriksaan Artikel Pertama (FAI) yang Wajib
- Validasi proses pemesinan jangka panjang
- Pengujian dengan pengambilan sampel acak per batch
- Audit kualitas pelanggan secara berkala
- Ketertelusuran produksi komponen dari hulu ke hilir
Bagi produsen robot humanoid (OEM) yang sedang berkembang, pemasok yang konsisten dan dapat diandalkan menjadi landasan bagi perluasan produksi yang lancar. Bagi produsen komponen, kemampuan pengukuran presisi yang mumpuni berperan sebagai keunggulan kompetitif utama dalam memperoleh kontrak pasokan jangka panjang.
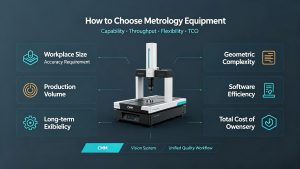
- Cara Memilih Alat Ukur untuk Manufaktur Robot
Perusahaan yang baru memasuki rantai pasok robot humanoid sebaiknya memilih perangkat metrologi berdasarkan karakteristik komponen yang sebenarnya dan standar kualitas yang telah ditetapkan, alih-alih hanya membandingkan spesifikasi teknis peralatan secara terpisah. Tujuh kriteria evaluasi utama menjadi panduan dalam mengambil keputusan pembelian yang tepat:
9.1 Ukuran Benda Kerja & Jangkauan Gerak Pengukuran
Jangkauan gerak mesin harus mencukupi untuk menampung dimensi maksimum dari semua komponen robot yang diuji, sekaligus mempertahankan kinerja presisi yang konsisten di seluruh rentang pengukuran.
9.2 Ketepatan Dimensi dan Geometris yang Diperlukan
Persyaratan toleransi sangat bervariasi antar komponen. Komponen sambungan dan transmisi yang kritis mungkin memerlukan pemeriksaan dimensi dan geometri pada tingkat mikrometer, tergantung pada desain dan persyaratan toleransinya, sedangkan komponen struktural umum mungkin memiliki toleransi dimensi dan geometri yang tidak terlalu ketat.
9.3 Volume Produksi & Kapasitas Pemeriksaan
Pengujian prototipe dalam skala kecil dan produksi massal dalam skala besar memerlukan konfigurasi peralatan yang berbeda. Fasilitas dengan kapasitas produksi tinggi mengutamakan kecepatan pengukuran, otomatisasi, dan konsistensi hasil yang terjaga dalam jangka panjang.
9.4 Kompleksitas Geometris Komponen
Rakitan 3D yang kompleks dengan banyak kurva paling cocok untuk pemeriksaan menggunakan CMM; sedangkan komponen kecil yang didominasi oleh fitur-fitur planar 2D akan lebih efisien jika diperiksa menggunakan mesin pengukur berbasis penglihatan.
9.5 Perangkat Lunak Pengukuran & Efisiensi Pemrograman
Mengingat revisi desain robot yang sering dilakukan, perangkat lunak metrologi yang intuitif dan memungkinkan pemrograman cepat dapat meminimalkan waktu henti saat menyusun rutinitas inspeksi untuk benda kerja baru.
9.6 Fleksibilitas Produksi Jangka Panjang
Seiring dengan proses iterasi desain robot yang terus berlangsung, peralatan pengukuran yang kompatibel dengan perkembangan di masa depan harus mampu mendukung proses inspeksi pada berbagai jenis komponen serta revisi desain di masa mendatang, sekaligus meminimalkan kebutuhan akan perubahan besar pada peralatan tersebut.
9.7 Total Biaya Kepemilikan (TCO)
Harga pembelian awal hanyalah salah satu bagian dari total investasi jangka panjang. Produsen harus mengevaluasi biaya kumulatif, termasuk pemasangan di lokasi, pelatihan operator, pemeliharaan rutin, kalibrasi tahunan, lisensi perangkat lunak, aksesori probe khusus, peningkatan produktivitas, dan dukungan purna jual yang berkelanjutan.
Solusi metrologi yang hemat biaya menyeimbangkan kemampuan pengukuran, kapasitas inspeksi, kemampuan beradaptasi dengan berbagai skenario, serta biaya kepemilikan jangka panjang secara keseluruhan.
Kesimpulan
Industri robot humanoid sedang mengalami transisi dari tahap demonstrasi teknis menuju penerapan industri berskala besar, dengan prioritas utama industri yang bergeser dari kelayakan teknis menuju produksi massal yang andal dan dapat diskalakan. Inti dari transformasi ini adalah ketepatan manufaktur yang konsisten untuk komponen-komponen robot yang krusial.
Komponen robot presisi bergantung pada pemesinan presisi; pemesinan presisi bergantung pada pengukuran presisi yang konsisten dan andal. Mesin Pengukur Koordinat (CMM), mesin pengukur berbasis penglihatan, dan solusi metrologi profesional memungkinkan produsen untuk mengendalikan akurasi dimensi, menstandarkan hubungan geometris, menstabilkan kualitas produksi massal, serta membangun infrastruktur manufaktur yang kokoh untuk industrialisasi robot humanoid.
Meskipun inovasi robot di masa depan akan terus mengembangkan algoritma kecerdasan buatan (AI), kinerja aktuator, dan teknologi sensor, ada satu prinsip mendasar yang tetap tidak berubah: Kecerdasan robot pada akhirnya bergantung pada ketepatan proses manufaktur. Robot humanoid industri yang andal dan berkinerja tinggi hanya dapat diproduksi melalui pengendalian presisi yang ketat pada setiap komponen inti dan proses perakitan.
MEAXPERT menyediakan solusi pengukuran CMM dan penglihatan yang hemat biaya bagi para produsen yang membutuhkan inspeksi dimensi yang andal dalam proses pengembangan produk, pengendalian mutu, dan inspeksi produksi.