











Издано компанией MEAXPERT | Экономичные решения для точных измерений
Введение: от демонстрационных образцов до промышленных производственных линий
Гуманоидные роботы переходят от демонстрации технологий на выставках к реальным условиям промышленного производства, что приводит к пересмотру стандартов качества во всей цепочке поставок в сфере робототехники.
На протяжении многих лет гуманоидные роботы привлекали внимание отрасли благодаря своим демонстрационным возможностям: устойчивой ходьбе на двух ногах, поддержанию равновесия, захвату предметов и базовому взаимодействию человека с роботом. Сегодня внимание отрасли всё больше смещается в сторону более практичной цели: обеспечения надёжной, воспроизводимой и экономически эффективной работы в масштабах производства.
Ведущие компании в сфере автомобилестроения, электроники и промышленных технологий запускают пилотные проекты по внедрению промышленных гуманоидных роботов на своих производственных площадках. По мере реализации планов по налаживанию массового производства всё большее внимание уделяется стабильности размеров и геометрической точности критически важных механических компонентов.
Один гуманоидный робот состоит из сотен и даже тысяч прецизионных компонентов, включая суставные модули, редукторы, шестерни, валы, несущие корпуса, кронштейны рамы, датчики, приводы и маневренные конечные эффекторы. Незначительные отклонения в размерах отдельных деталей накапливаются в процессе сборки, что негативно сказывается на точности выравнивания, плавности движений, сроке службы и общей эксплуатационной надежности.
В связи с этим точные, эффективные и воспроизводимые измерения становятся всё более важной составляющей контроля качества производства. Для производителей, вступающих в цепочку поставок гуманоидных роботов, надёжная метрология позволяет подтвердить точность компонентов, обеспечить стабильность партий продукции и поддерживать масштабируемое производство.
- Почему при производстве гуманоидных роботов необходимы точные измерения
Традиционные промышленные роботы разработаны для строго контролируемых фиксированных рабочих мест с заранее заданными траекториями движения. Гуманоидные роботы принципиально отличаются от них: они созданы для работы в разнообразных производственных средах, ориентированных на человека, выполнения гибких и разнообразных задач, а также адаптации к постоянно меняющимся производственным процессам. Это создает уникальные проблемы механической интеграции, требующие строгого контроля за единообразием компонентов и геометрической точностью.
На этапе производства компонентов производители должны постоянно проверять следующие основные показатели качества:
- Линейная точность размеров
- Допуски на размеры и геометрию
- Допуски по форме, ориентации и положению
- Однородность поверхностей и функциональных характеристик
- Выравнивание узлов сборки
- Повторяемость измерений
- Взаимозаменяемость компонентов
- Отслеживание качества продукции
Незначительные единичные погрешности размеров на отдельных деталях зачастую кажутся незначительными. Однако при сборке десятков компонентов в соединения, рычаги, захваты или конструкции ног возникают совокупные геометрические погрешности.
Смещение размеров в корпусах соединений нарушает правильное расположение подшипников; геометрические искажения прецизионных валов ухудшают точность вращения; несовпадение монтажных отверстий приводит к возникновению избыточных сборочных напряжений; несоответствие соединительных поверхностей в конечном итоге вызывает колебания и неравномерность движения робота.
Точные измерения больше не ограничиваются отдельной итоговой проверкой. Они используются на различных этапах производства — от проверки прототипов и верификации технологических процессов до повседневного контроля качества продукции.
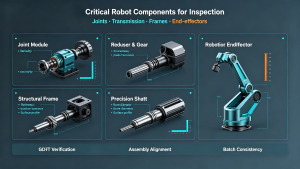
- Ключевые компоненты роботов, подлежащие проверке
Гуманоидные роботы представляют собой сочетание механических узлов, электронных датчиков и управляющего программного обеспечения. С точки зрения метрологии к важнейшим функциональным узлам предъявляется одно ключевое требование: контролируемая точность размеров и геометрических соотношений. Ниже приведены основные детали, контроль качества которых осуществляется с помощью координатно-измерительных машин (КИМ) и систем машинного зрения.
2.1 Соединительные модули и компоненты приводов
Шарнирные модули являются основными двигательными узлами гуманоидных роботов, объединяя в компактные узлы двигатели, редукторы, подшипники, прецизионные валы, корпуса и энкодеры. Геометрическое соответствие внутренних компонентов напрямую определяет точность и гибкость движений робота.
Основные контрольные характеристики соединительных модулей:
- Диаметр вала и цилиндричность
- Размеры отверстия в седле подшипника
- Общая точность размеров корпуса
- Коаксиальность и концентричность вращающихся узлов
- Перпендикулярность опорных плоскостей крепления
- Допуски на расположение отверстий для крепежа
- Ровность контактных поверхностей узла
- Расстояние между ключевыми ориентирами
Решения MEAXPERT для координатно-измерительных машин (КИМ) позволяют проводить контроль размеров и геометрии с точностью до микрометра для широкого спектра прецизионных механических деталей, причем технические характеристики адаптируются с учетом конфигурации машины, систем датчиков и заданных требований к измерениям.
2.2 Прецизионные зубчатые колеса и детали трансмиссии
Компактные и эффективные системы передачи составляют энергетическую основу гуманоидных роботов. Шестерни, гармонические и планетарные редукторы, а также сопряженные валы должны сохранять стабильную геометрию для минимизации люфта, вибрации, потерь на трение и смещения положения.
Основные размерные и геометрические характеристики зубчатых колес и трансмиссии, подлежащие проверке:
- Округлость и прямолинейность вала
- Допуски на размеры внутреннего диаметра
- Межцентровые расстояния между парами вращающихся деталей
- Радиальное и осевое биение
- Концентричность вращающихся узлов
- Допуски на положение монтажных сопряжений
- Характеристики профиля и контура поверхности
Точные и воспроизводимые измерения имеют решающее значение для серийно выпускаемого оборудования трансмиссии, чтобы обеспечить взаимозаменяемость деталей при сборке с помощью роботов.
2.3 Конструкционные рамы и корпуса роботов
Механический каркас робота состоит из каркасов туловища, опор рук, каркасов ног, наружных оболочек суставов и монтажных кронштейнов. Эти детали сочетают в себе неровные криволинейные поверхности, многопозиционные отверстия, позиционирующие пазы и цилиндрические соединительные элементы.
Системы КИМ позволяют измерять пространственные соотношения между несколькими элементами заготовки и сравнивать полученные данные с CAD-моделями или техническими чертежами, обеспечивая поддержку основных промышленных рабочих процессов:
- Валидация прототипа и проверка проекта
- Первичный приемочный контроль (FAI) новых производственных партий
- Регулярные проверки качества в условиях серийного производства
- Проверка отклонений в процессе механической обработки
- Входной контроль качества деталей, поставляемых сторонними поставщиками
- Обратное проектирование для оптимизации компонентов
- Прямое сравнение данных из САПР с данными детали
2.4 Роботизированные руки и прецизионные рабочие устройства
Ловкие многопальцевые руки представляют собой один из технически наиболее сложных узлов гуманоидных роботов. В то время как руки человека используют тактильную обратную связь в режиме реального времени для регулировки силы захвата и положения, робототехнические захваты воспроизводят эту функциональность с помощью прецизионных механических конструкций, встроенных датчиков, микроприводов и алгоритмов управления.
Проблемы, возникающие в процессе производства, выходят далеко за рамки контроля одного лишь размера. Геометрия сегментов пальцев, конструкции миниатюрных шарниров, монтажные интерфейсы и контактные поверхности должны оставаться неизменными на протяжении всех производственных партий. Незначительные отклонения в размерах ограничивают диапазон движения, дестабилизируют захват и препятствуют стабильному манипулированию объектами.
При контроле компонентов робототехнических кистей одновременно задействуются две технологии: измерительные системы с высоким разрешением обеспечивают быстрое 2D-сканирование мелких прецизионных деталей, а координатно-измерительные машины (КИМ) выполняют комплексную 3D-проверку геометрии сложных сборочных узлов. Внедрение технологий настраивается индивидуально с учетом размеров деталей, пороговых значений допусков и производительности линии.
- От точности компонентов к точности сборки
Решающий сдвиг в системе управления качеством гуманоидных роботов: рабочие характеристики готового робота нельзя оценивать исключительно на основе отдельных испытаний отдельных деталей. Общая эксплуатационная стабильность полностью зависит от согласованного геометрического совмещения собранных компонентов.
Рассмотрим стандартную последовательность сборки шарнира робота:
Двигатель → Редуктор → Прецизионный вал → Подшипник → Корпус → Энкодер
Каждый отдельный компонент может пройти независимые испытания на соответствие размерам. Однако при отсутствии контролируемых геометрических соотношений во время сборки готовое соединение всё равно может иметь эксплуатационные дефекты:
- Повышенная механическая вибрация во время работы
- Увеличение внутреннего трения и энергопотребления
- Постоянное отклонение от заданного положения
- Низкая повторяемость движения
- Ускоренный износ компонентов и сокращение срока службы
- Чрезмерный шум при работе
Технология координатно-измерительных машин (КИМ) решает эту задачу путем создания единой глобальной системы координат, что позволяет одновременно измерять все элементы относительно общей системы отсчета. Оборудование КИМ не просто проверяет соответствие отдельного размера техническим требованиям, но и дает ответ на более важный вопрос в области производства: правильно ли расположены все функциональные элементы относительно друг друга? Эта возможность становится всё более ценной по мере того, как конструкции гуманоидных роботов уменьшаются в размерах, допуски становятся всё более жесткими, а их конструкция — всё более сложной.
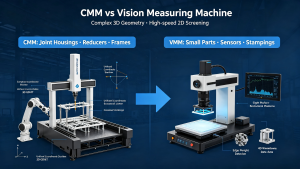
- Координатно-измерительная машина (КИМ) и измерительная машина с системой технического зрения для деталей роботов
Ни одна из существующих технологий контроля не способна удовлетворить все требования к компонентам гуманоидных роботов. Компания MEAXPERT поставляет как координатно-измерительные машины (КИМ), так и системы визуального контроля, что позволяет создавать гибкие рабочие процессы контроля качества с полным охватом, отвечающие разнообразным производственным потребностям.
4.1 Координатно-измерительная машина (КИМ): комплексный контроль трехмерной геометрии
Координатно-измерительные машины (КИМ) идеально подходят для обработки деталей, к которым предъявляются строгие требования к трехмерным геометрическим допускам, в том числе:
- Корпуса шарниров и узлы приводов
- Крупные каркасы роботов
- Переходники и детали трансмиссии
- Вал с длинной прецизионной частью
- Многофункциональные сложные скобы
- Критические соединительные поверхности узлов сборки
В рамках единой системы координат координатно-измерительные машины (КИМ) собирают полные наборы данных о размерах и геометрии для детального контроля сложных деталей.
4.2 Машина для визуального измерения: высокоскоростное обнаружение 2D-особенностей
Системы визуального измерения обеспечивают эффективный бесконтактный контроль небольших прецизионных деталей, в конструкции которых преобладают плоские элементы, и подходят для:
- Тонкие прецизионные позиционирующие пластины
- Небольшие монтажные кронштейны
- Датчики и электронное оборудование
- Соединительные узлы
- Штампованные и миниатюрные детали механической обработки
Оборудование для визуального контроля позволяет проводить высокопроизводительный серийный скрининг, что значительно повышает эффективность контроля при массовом производстве компактных компонентов для роботов.
4.3 Совместное внедрение двух технологий измерения
Координатно-измерительные машины (КИМ) и измерительные системы с системой технического зрения не являются конкурирующими решениями; они выступают в качестве взаимодополняющих компонентов комплексной системы контроля качества.
Визуальные измерения ускоряют рутинный контроль мелких деталей, выпускаемых в больших объемах на повседневных производственных линиях, в то время как координатно-измерительные машины (КИМ) обеспечивают углубленную 3D-проверку геометрии критически важных механических узлов и прототипных образцов.
Выбор технологии зависит от геометрии детали, требований к допускам, объёма измерения и целей контроля. Производители могут использовать обе системы одновременно, если их ассортимент включает как сложные трёхмерные детали, так и мелкие прецизионные детали, выпускаемые большими партиями.
- Почему повторяемость измерений важна для серийного производства
Пробные запуски прототипов и крупномасштабное серийное производство осуществляются в соответствии с разными стандартами качества. На этапах разработки инженерные команды выделяют значительное время на ручной осмотр образцов и анализ отдельных данных. Однако когда годовые объемы производства достигают тысяч роботов, такой низкопроизводительный рабочий процесс становится нецелесообразным.
Для предприятия, ежегодно производящего десятки тысяч корпусов шарниров и деталей приводов, даже незначительный уровень несоответствия требованиям приводит к появлению значительного количества бракованных заготовок, что увеличивает затраты на брак и нарушает графики производства. В таких условиях стабильная повторяемость измерений и оптимизация эффективности контроля становятся ключевыми производственными приоритетами.
Производители компонентов для роботов полагаются на метрологическое оборудование, которое обеспечивает:
- Стабильные и достоверные результаты измерений в течение длительного времени эксплуатации
- Многоразовые программы проверки для партийного тестирования
- Интуитивно понятные рабочие процессы программирования, позволяющие оперативно вносить изменения в проект
- Стандартизированные процедуры проверки, единые для всех производственных линий
- Полные протоколы проверок с возможностью отслеживания в цифровом формате
- Четкие критерии проверки и оценка «прошел/не прошел»
- Интерпретируемые данные для оптимизации процессов механической обработки на начальных этапах
Основная цель внедрения измерительных систем заключается не просто в увеличении объёма испытаний, а в создании стабильного процесса контроля, обеспечивающего предсказуемое и последовательное производство гуманоидных роботов.
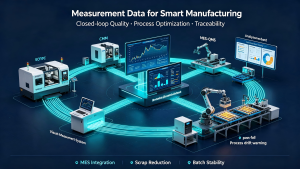
- Интеграция данных измерений с системами «умного» производства
По мере того как заводы по производству гуманоидных роботов становятся всё более взаимосвязанными и ориентированными на данные, данные контроля качества перестают быть изолированными от основных производственных процессов. Оптимизированный современный производственный цикл создаёт замкнутый цикл обратной связи по качеству:
Обработка с ЧПУ → Точные измерения → Анализ динамики данных → Настройка параметров обработки → Вторичная доработка → Заключительный контроль соответствия
Вместо того чтобы рассматривать контроль качества как заключительный этап проверки готовой продукции, данные измерений могут помочь выявить отклонения в обработке и колебания технологического процесса на ранней стадии, до того как будут изготовлены крупные партии бракованных деталей. В случае дорогостоящих основных узлов, изготавливаемых с помощью роботов, такая цепочка обратной связи снижает уровень брака, повышает однородность партий и обеспечивает непрерывную оптимизацию производственного процесса.
Программное обеспечение для измерений и интерфейсы передачи данных также могут обеспечивать интеграцию с системами MES, QMS и другими системами цифрового производства, помогая производителям увязывать результаты контроля с более широкими рабочими процессами управления качеством на предприятии.
- Гибкие методы измерения для быстро развивающейся отрасли робототехники
Сектор гуманоидных роботов по-прежнему находится на этапе интенсивного совершенствования. Механические архитектуры регулярно обновляются, размеры компонентов уменьшаются, а конструкция изделий часто подвергается изменениям. Несмотря на рост годовых объемов производства, большинство производителей придерживаются гибких моделей производства, предполагающих выпуск небольших партий разнообразной продукции.
Высокоспециализированное одноцелевое контрольно-измерительное оборудование обеспечивает высокую производительность при работе со стандартными заготовками, но теряет практическую ценность при изменении конструкции деталей. Универсальные многофункциональные измерительные системы обеспечивают более высокую долгосрочную ценность для производителей, работающих в условиях быстро меняющейся отрасли.
Производственным подразделениям требуется контрольно-измерительное оборудование, способное решать разнообразные задачи тестирования:
- Валидация прототипа нового продукта
- Контроль качества для последующих поколений роботов
- Испытания конструкционных элементов и деталей трансмиссии различных размеров
- Контроль качества поступающего оборудования, поставляемого внешними поставщиками
- Проверка инженерных образцов
- Рутинный контроль партийной продукции
- Измерение готовых узлов робота
Универсальные платформы на базе координатно-измерительных машин (КИМ) и систем визуального контроля позволяют как проводить валидацию прототипов в рамках НИОКР, так и осуществлять контроль качества на этапе серийного производства, что соответствует гибким схемам производства, применяемым производителями гуманоидных роботов. Это преимущество особенно актуально для предприятий среднего размера и поставщиков компонентов, которым требуются комплексные возможности прецизионных измерений без необходимости чрезмерных инвестиций в специализированное оборудование для контрольных операций, предназначенное только для одной задачи.
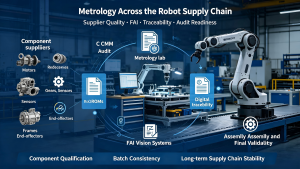
- Метрология на всех этапах цепочки поставок гуманоидных роботов
Коммерциализация промышленных гуманоидных роботов зависит не от отдельных производителей оригинального оборудования, а от обширной взаимосвязанной экосистемы поставщиков. Каждый готовый гуманоидный робот зависит от поставщиков, занимающихся производством:
Двигатели, редукторы, прецизионные зубчатые передачи, подшипники, передаточные валы, датчики различных типов, модули измерения силы и момента, несущие рамы, электронные узлы, многопальцевые роборуки, разъемы и изготовленные по индивидуальному заказу прецизионные детали.
По мере расширения масштабов производства в отрасли поставщики компонентов сталкиваются со всё более строгими стандартами аудита качества со стороны производителей роботов, находящихся на последующих этапах производственной цепочки. Наличие профессиональных метрологических возможностей приобретает всё большее значение для прохождения квалификации поставщиков и соблюдения требований заказчиков к качеству.
Поставщики, оснащенные надежными системами точного измерения и стандартизированными цифровыми протоколами контроля, получают ощутимые преимущества в следующих областях:
- Аудиты по квалификации поставщиков на последующих этапах производственной цепочки
- Сотрудничество в области входного контроля поступающих на завод материалов
- Обязательная подача документов для первичного контроля продукции (FAI)
- Долгосрочная валидация технологического процесса обработки
- Испытания методом случайной выборочной проверки партий
- Регулярные аудиты качества у постоянных клиентов
- Полная прослеживаемость производства компонентов на всех этапах
Для новых производителей гуманоидных роботов стабильные и надёжные поставщики являются основой плавного наращивания производственных мощностей. Для производителей компонентов наличие надёжных средств высокоточного измерения служит ключевым конкурентным преимуществом при заключении долгосрочных контрактов на поставку.
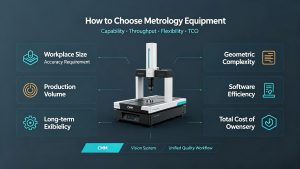
- Как выбрать измерительное оборудование для производства роботов
Компаниям, только начинающим свою деятельность в цепочке поставок гуманоидных роботов, следует выбирать метрологическое оборудование, исходя из реальных характеристик компонентов и установленных стандартов качества, а не ограничиваться сравнением отдельных технических характеристик оборудования. При принятии обоснованных решений о закупках следует руководствоваться семью основными критериями оценки:
9.1 Размеры заготовки и диапазон перемещения при измерении
Ход станка должен обеспечивать возможность размещения всех испытуемых деталей робота с максимальными габаритами, при этом сохраняя стабильную точность измерений во всем диапазоне измерений.
9.2 Требуемая точность размеров и геометрии
Требования к допускам значительно различаются в зависимости от компонентов. Для критически важных узлов соединений и трансмиссии может потребоваться контроль размеров и геометрии с точностью до микрометра, в зависимости от их конструкции и требований к допускам, в то время как для обычных конструкционных элементов допуска на размеры и геометрию могут быть менее строгими.
9.3 Объем производства и пропускная способность линии контроля качества
Тестирование прототипов в небольших партиях и крупномасштабное серийное производство требуют разных конфигураций оборудования. На высокопроизводительных производственных площадках приоритет отдается скорости измерений, автоматизации и стабильной долгосрочной повторяемости результатов.
9.4 Геометрическая сложность компонентов
Сложные 3D-сборки с множеством кривых лучше всего подходят для контроля на координатно-измерительных машинах (КИМ); для небольших деталей, в которых преобладают 2D-плоские элементы, более высокую эффективность обеспечивают измерительные системы с системой машинного зрения.
9.5 Программное обеспечение для измерений и эффективность программирования
Учитывая частые изменения в конструкции роботов, интуитивно понятное программное обеспечение для метрологии, обеспечивающее быстрое программирование, позволяет свести к минимуму простои при разработке процедур контроля новых заготовок.
9.6 Долгосрочная гибкость производства
В условиях постоянного совершенствования конструкции роботов измерительное оборудование, обеспечивающее совместимость с будущими версиями, должно поддерживать контроль различных типов компонентов и будущих модификаций конструкции, сводя к минимуму необходимость в значительных изменениях оборудования.
9.7 Общая стоимость владения (TCO)
Первоначальная стоимость закупки представляет собой лишь одну из составляющих общей суммы долгосрочных инвестиций. Производители должны оценивать совокупные затраты, включая монтаж на месте, обучение операторов, плановое техническое обслуживание, ежегодную калибровку, лицензирование программного обеспечения, специальные принадлежности для датчиков, рост производительности и постоянную послепродажную поддержку.
Экономически эффективные метрологические решения обеспечивают оптимальный баланс между измерительными возможностями, производительностью контроля, адаптируемостью к различным сценариям эксплуатации и общими долгосрочными затратами на владение.
Заключение
Отрасль гуманоидных роботов переходит от технических демонстраций к широкомасштабному промышленному внедрению, при этом основные приоритеты отрасли смещаются с технической осуществимости на надежное и масштабируемое серийное производство. В основе этой трансформации лежит стабильная точность изготовления критически важных компонентов роботов.
Изготовление прецизионных компонентов для роботов зависит от прецизионной механической обработки, а прецизионная механическая обработка — от стабильных и надежных прецизионных измерений. Координатно-измерительные машины (КИМ), визуальные измерительные системы и профессиональные метрологические решения позволяют производителям контролировать точность размеров, стандартизировать геометрические соотношения, стабилизировать качество партий продукции и создавать прочную производственную инфраструктуру для промышленного внедрения гуманоидных роботов.
Хотя будущие инновации в области робототехники будут способствовать совершенствованию алгоритмов искусственного интеллекта, повышению эффективности приводов и развитию сенсорных технологий, один фундаментальный принцип останется неизменным: Интеллект робота в конечном счете зависит от точности изготовления. Надежные и высокопроизводительные промышленные гуманоидные роботы могут быть изготовлены только при условии строгого контроля точности на всех этапах производства, охватывающего каждый ключевой компонент и процесс сборки.
MEAXPERT предлагает экономичные решения в области координатно-измерительных машин (КИМ) и визуальных систем измерения для производителей, которым требуется надежный контроль размеров на этапах разработки продукции, контроля качества и производственного контроля.